XT32 vs JT128: qual LiDAR escolher para robô e mapeamento
XT32 vs JT128: compare alcance @10%, FOV, precisão, peso e consumo dos LiDARs Hesai PandarXT32 e JT128 e escolha para robô ou mapeamento.
XT32 vs JT128: compare alcance @10%, FOV, precisão, peso e consumo dos LiDARs Hesai PandarXT32 e JT128 e escolha para robô ou mapeamento.
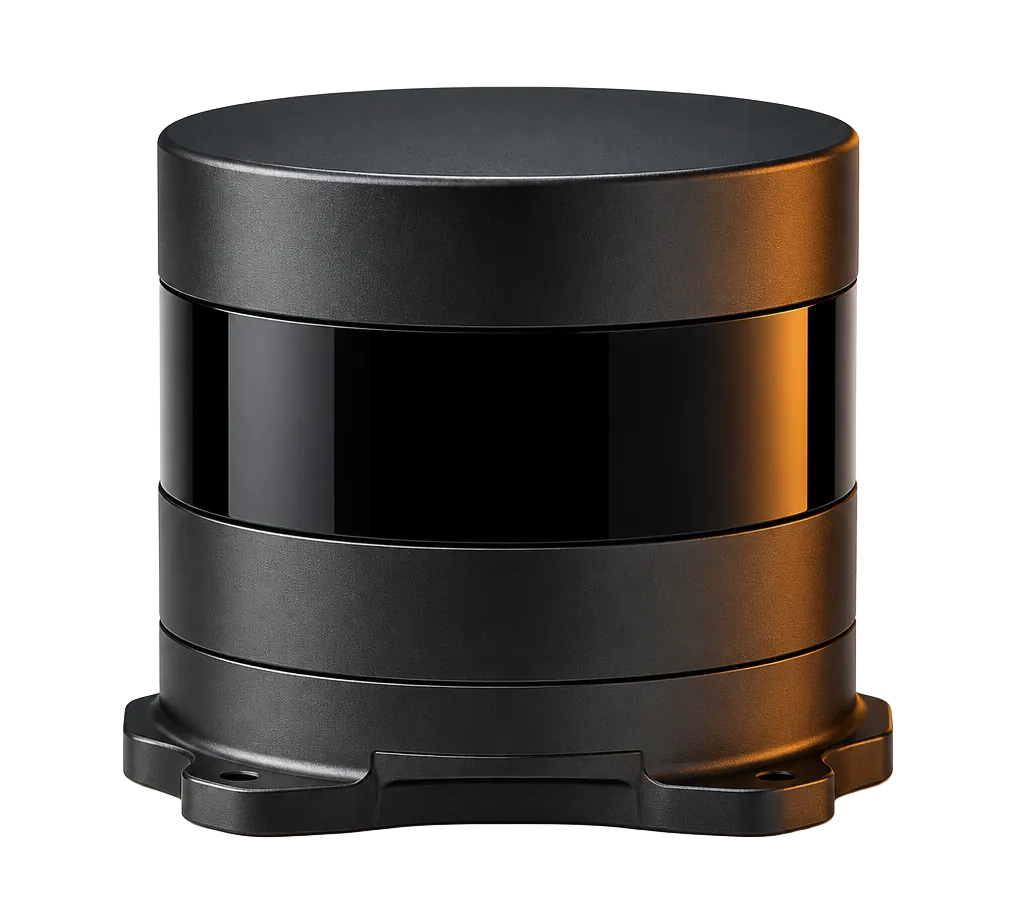
Na comparação XT32 vs JT128, a regra prática é esta: escolha o Hesai PandarXT32 (32 canais, 80 m @10% nos canais centrais, ±1 cm de exatidão) quando alcance e precisão definem a qualidade do entregável, como em mapeamento móvel e topografia; escolha o Hesai JT128 (128 canais, FOV vertical de 95°, menos de 265 g) quando o robô precisa enxergar o entorno inteiro, inclusive acima e abaixo, em ambientes internos ou de curta distância. Os dois são LiDARs 3D de rotação mecânica com 360° na horizontal e saída por Ethernet.
A diferença real está em três números: alcance (80 m contra 40 m), exatidão (±1 cm contra ±3 cm) e cobertura vertical (31° contra 95°). Neste artigo, você vê cada um deles lado a lado, com dados dos manuais oficiais da Hesai, e um roteiro curto para decidir.
Antes de começar, alguns termos. Canais são os feixes de laser empilhados na vertical: mais canais significam mais linhas de pontos. FOV é o campo de visão, na horizontal (H) e na vertical (V). Alcance @10% é a distância medida sobre um alvo com 10% de refletividade, a métrica usada para comparar sensores. Exatidão é o erro médio da distância medida; precisão é o quanto as medições se repetem.
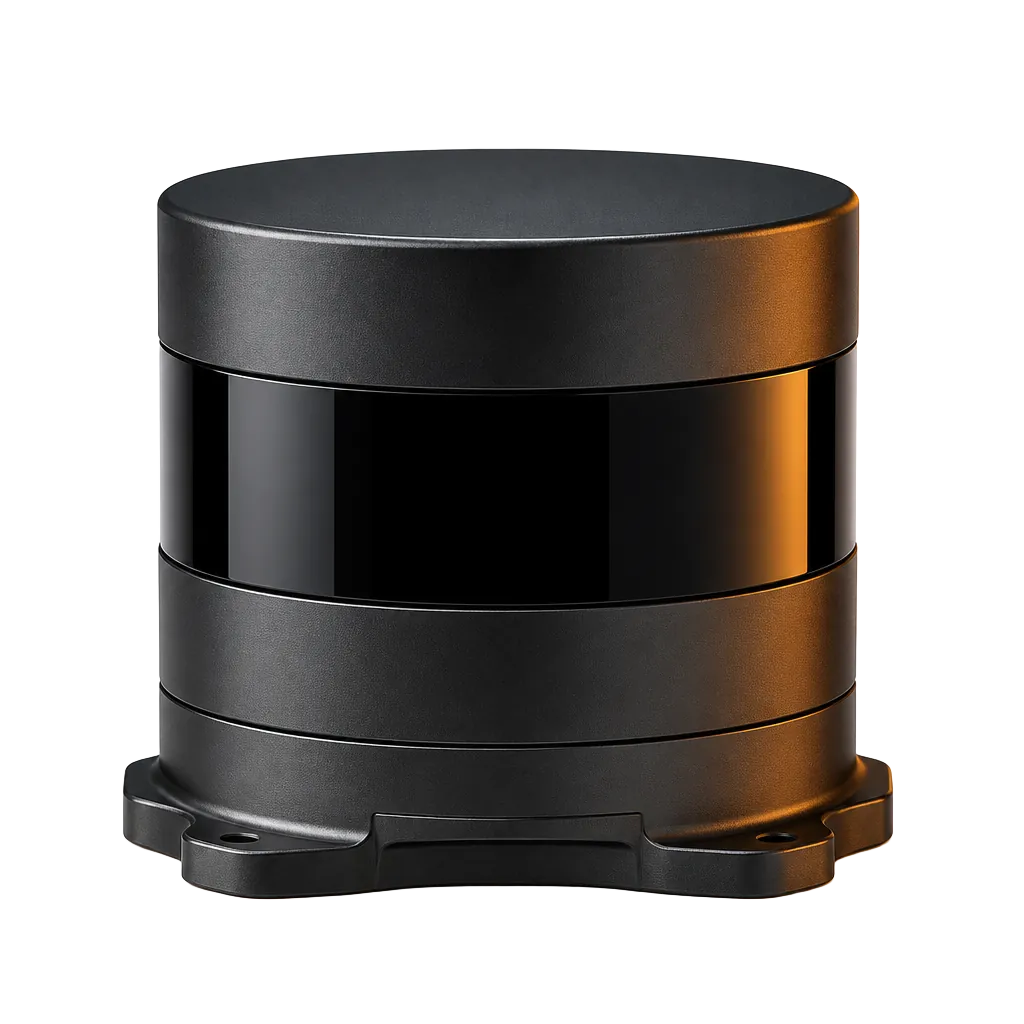
A tabela reúne os valores das páginas de produto do site da Hesai Brasil e dos manuais PandarXT User Manual (X01-en) e JT128 User Manual (J01-en). Para ver o par também no comparador do site, use o comparativo PandarXT32 vs JT128.
| Característica | Hesai PandarXT32 | Hesai JT128 |
|---|---|---|
| Canais | 32 | 128 |
| Alcance @10% | 80 m (canais 9–24); 50 m (canais 1–8 e 25–32) | 40 m (todos os canais) |
| Faixa instrumentada | 0,05 a 120 m | 0 a 60 m |
| FOV horizontal × vertical | 360° × 31° (−16° a +15°) | 360° × 95° (−4,4° a +90,5°) |
| Exatidão de distância | ±1 cm (típico); ±2 cm (padrão) | ±3 cm (típico) |
| Precisão (repetibilidade) | 0,5 cm (típico, 1σ) | 2 cm (típico) |
| Resolução horizontal a 10 Hz | 0,18° | 0,4° |
| Resolução vertical | 1° | 0,74° (média) |
| Taxa de pontos (retorno único) | 640.000 pts/s | 1.152.000 pts/s |
| Taxa de quadros | 5 / 10 / 20 Hz | 10 / 20 Hz |
| Alimentação | DC 9 a 36 V | DC 9 a 32 V |
| Consumo (típico) | 10 W | 8,4 W |
| Peso | 800 g (conector lateral) | < 265 g |
| Altura | 76,0 mm (conector lateral) | 73,05 mm |
| Proteção (IP) | IP6K7 | IP6K7 |
| Temperatura de operação | −20 °C a 65 °C | −20 °C a 65 °C |
| Interface de dados | Ethernet: 100BASE-TX ou 100BASE-T1 automotiva | Ethernet 100Base-TX |
| Sincronização de tempo | GNSS/PTP, precisão de relógio ≤ 1 μs | GNSS/PTP (1588v2, 802.1AS) |
Repare que os dois têm a mesma proteção IP6K7, a mesma faixa de temperatura e o mesmo princípio de funcionamento. O que separa os modelos é o desenho do campo de visão e do alcance, não a robustez básica.
O XT32. Ele declara 80 m @10% contra 40 m do JT128, e ±1 cm de exatidão contra ±3 cm. Há um detalhe importante: os 80 m do XT32 valem para os canais 9 a 24, a região central do FOV vertical. Nos canais 1 a 8 e 25 a 32, o alcance @10% é de 50 m. No JT128, os 40 m valem para todos os canais. Para entender por que o alcance só faz sentido com a refletividade, leia o artigo sobre como ler o alcance @10% na ficha técnica.
A exatidão também pede cuidado. As duas fichas são valores típicos medidos em condições de teste específicas, e variam com distância, temperatura e refletividade do alvo. Use os números para comparar os modelos, mas valide a precisão no seu cenário.
O JT128, e por uma boa margem. O FOV vertical dele é de 95° (de −4,4° a +90,5°), o que significa ver o piso à frente, os obstáculos no meio do caminho e a estrutura acima do robô, como prateleiras e tetos. O XT32 cobre 31° na vertical, de −16° a +15°: uma faixa centrada no horizonte, ótima para fachadas, vias e terreno à frente, mas sem visão do que está bem acima.
A densidade também muda. Em retorno único e 10 Hz, dá para estimar os pontos por volta: cerca de 64 mil para o XT32 (640.000 ÷ 10) e cerca de 115 mil para o JT128 (1.152.000 ÷ 10). Essa conta é nossa, a partir das taxas das fichas. Como o JT128 concentra mais pontos em um volume menor (alcance de 40 m), ele desenha melhor objetos pequenos de perto, como bordas de palete, cabos e pessoas de lado.
Escolha o XT32 quando o trabalho exige medir longe e medir bem. A página do modelo o descreve como ponto de entrada para engenharia e topografia, com precisão métrica e integração simples via Ethernet. Ele aparece em aplicações de mapeamento móvel, cadastro e monitoramento estrutural, como as descritas no artigo sobre LiDAR para mapeamento móvel e no guia do Hesai XT32.
Escolha o Hesai JT128 quando o robô precisa de visão total do entorno em ambiente interno ou de curta distância. A página do modelo o apresenta como sensor de referência para empilhadeiras autônomas, AGVs e AMRs, porque um único LiDAR atende navegação, desvio de obstáculos e detecção de altura de carga. Com menos de 265 g e 8,4 W, ele cabe em plataformas pequenas a bateria. Veja um exemplo do uso no artigo sobre LiDAR para AGV e AMR.
Se ainda houver dúvida, use o comparador de modelos ou o quiz técnico. Para uma visão dos três mini LiDARs da série JT, leia o comparativo JT128, JT64P ou JT32. A decisão final depende do cenário real, e a engenharia da TrackFY ajuda a validar.
O canal oficial da Hesai Technology apresenta o JT128 neste vídeo (em inglês). Não há, em /videos/, um vídeo dedicado ao XT32 para esta comparação.
Antes de fechar o projeto, baixe os manuais: eles trazem condições de teste, interface elétrica e dimensões para o suporte. Os arquivos oficiais são o PandarXT User Manual (X01-en) e o JT128 User Manual (J01-en). Os modelos 3D e os demais arquivos estão em Materiais. As especificações são valores típicos de fábrica; a validação do sistema final é responsabilidade do integrador.
O XT32 tem 32 canais, 80 m @10% (canais 9–24) e ±1 cm de exatidão, com FOV vertical de 31°. O JT128 tem 128 canais, 40 m @10% e ±3 cm, com FOV vertical de 95°. O XT32 foca em alcance e precisão; o JT128, em cobertura e densidade de perto.
Pode servir para mapeamento em ambientes internos e de curta distância, onde o alcance de 40 m basta. Para mapeamento móvel em áreas abertas, com exigência de precisão de ±1 cm, a página da Hesai Brasil aponta o XT32.
Pode ser usado, mas o FOV vertical de 31° não cobre o que está bem acima do sensor, e ele pesa 800 g. Para AGVs e AMRs, a Hesai Brasil indica o JT128. Simule a cobertura na altura de montagem antes de decidir.
Sim. As páginas dos dois modelos informam drivers oficiais para ROS e ROS 2, SDK em C++ e Python, saída por UDP e sincronização por PTP ou GPS. Confirme a versão do driver no repositório oficial.
O JT128, com 8,4 W típicos, contra 10 W do XT32. O JT128 também é mais leve, com menos de 265 g contra 800 g (conector lateral) do XT32.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, com nota fiscal brasileira, garantia de fábrica registrada e suporte de engenharia em português. Peça uma proposta pelo formulário ou pelo WhatsApp.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do PandarXT32 · Falar no WhatsApp
Continue lendo
Sensores fixos acompanham caminhões, sondas e equipes em corredores estreitos de mina subterrânea.
LiDAR em cidades inteligentes: veja como o Hesai JT128 apoia contagem de tráfego e segurança viária, com ficha…
O Pandar40P foi escolhido após avaliação técnica comparativa entre sensores.
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Tecnologia
Tecnologia
Evento
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.