LiDAR para mapeamento móvel: o que o integrador avalia
LiDAR para mapeamento móvel: compare Pandar128 E3X, OT128 e PandarXT32 em alcance @10%, peso e consumo e veja o que avaliar com GNSS/IMU.
LiDAR para mapeamento móvel: compare Pandar128 E3X, OT128 e PandarXT32 em alcance @10%, peso e consumo e veja o que avaliar com GNSS/IMU.
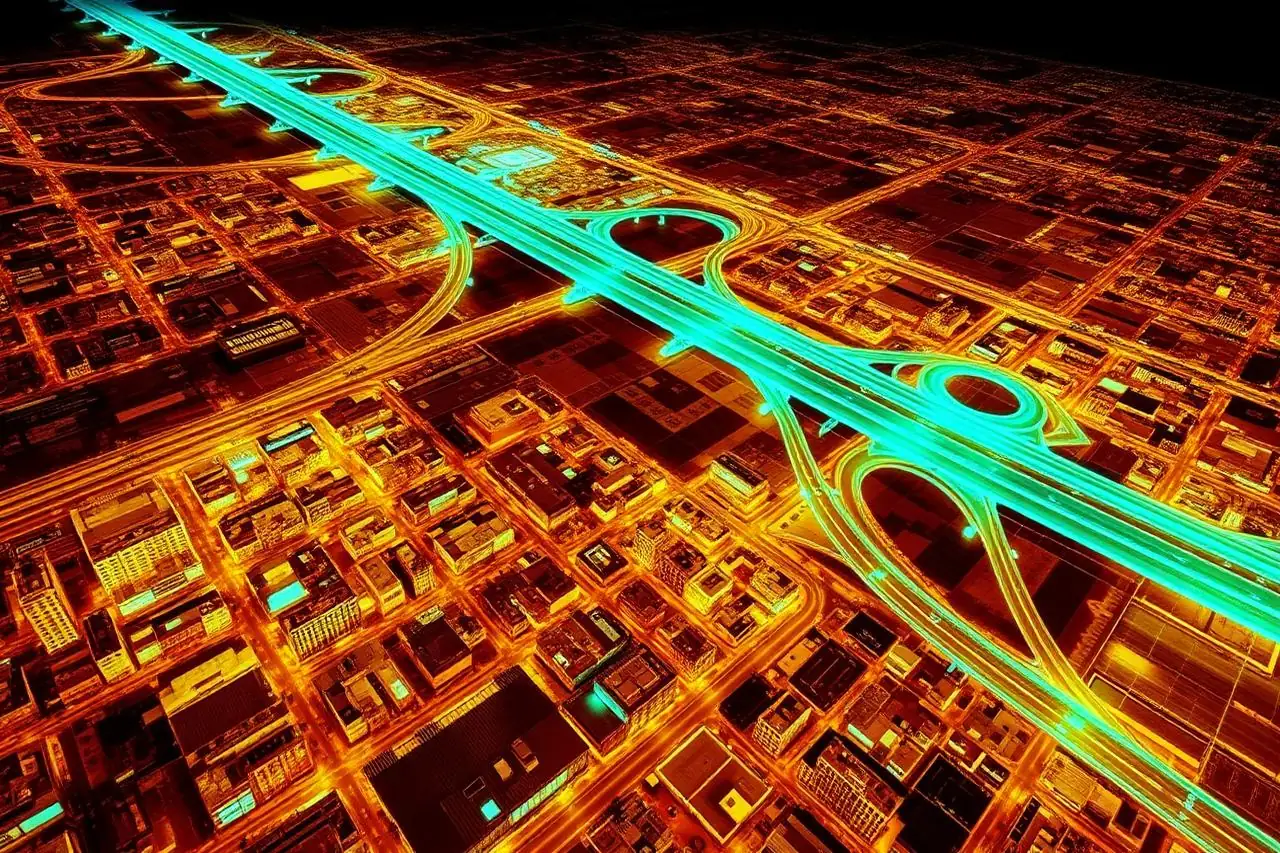
Para escolher um LiDAR para mapeamento móvel, o integrador deve avaliar cinco pontos: alcance e densidade, peso e consumo da plataforma, sincronização com GNSS/IMU, suporte a drivers e a precisão que o entregável exige. Na linha da Hesai Brasil, o Hesai Pandar128 E3X e o Hesai OT128 atendem veículos que pedem densidade e alcance (128 canais, 200 m @10%), enquanto o Hesai PandarXT32 atende mochila, drone e veículo pequeno (32 canais, ±1 cm, 800 g).
A Hesai vende o sensor, não o sistema de mapeamento pronto. Quem monta o conjunto (LiDAR, GNSS, IMU, câmera, computador e software) é o integrador. Este guia mostra o que checar antes de fechar a arquitetura. Os números vêm das páginas dos modelos no site da Hesai Brasil e dos manuais em /materiais/, e são valores típicos de fábrica sob condições de teste específicas.
Dois termos aparecem o tempo todo. Canal é cada feixe de laser do sensor: mais canais, mais linhas por volta e nuvem mais densa. Refletividade @10% é a fração de luz que o alvo devolve; o alcance @10% é medido num alvo escuro e é a métrica comparável entre fabricantes. Para entender melhor, veja o guia Alcance do LiDAR @10%.
No mapeamento móvel, o LiDAR vai embarcado em um veículo, mochila ou drone e captura a cena enquanto se move. Cada ponto da nuvem nasce no referencial do sensor. Para virar coordenada de mapa, o sistema precisa saber onde o sensor estava a cada instante, e essa trajetória vem de um receptor GNSS (posição por satélite) combinado com uma IMU (unidade inercial, que mede rotação e aceleração).
Segundo a página de solução de mapeamento da Hesai Brasil, o LiDAR sincroniza com o GNSS/IMU por PPS ou PTP, e a trajetória posiciona cada ponto. PPS é um pulso elétrico de um por segundo que marca o tempo exato; PTP é o protocolo de sincronização de tempo pela rede Ethernet. Os três modelos deste guia declaram precisão de clock PTP de até 1 μs. Sem esse alinhamento de tempo, a nuvem sai deformada em movimento.
O resultado, segundo a mesma página, são entregáveis como nuvem de pontos georreferenciada, MDT e MDS (modelos digitais de terreno e de superfície), cadastro de ativos viários e modelo urbano 3D para gêmeo digital.
A resposta depende da plataforma. A tabela compara os três modelos que a Hesai Brasil indica para a aplicação.
| Parâmetro | Hesai Pandar128 E3X | Hesai OT128 | Hesai PandarXT32 |
|---|---|---|---|
| Canais | 128 | 128 | 32 |
| Alcance @10% | 0,3 a 200 m | 1 a 200 m (típico) | 80 m (canais 9–24); 50 m nos demais |
| Precisão de distância | ±8 cm (0,3–0,5 m); ±5 cm (0,5–1 m) por canal | ±3 cm (3 a 200 m, típico) | ±1 cm (típico) |
| FOV H × V | 360° × 40° | 360° × 40° | 360° × 31° |
| Taxa de pontos (retorno único) | até 3.456.000 pts/s | até 3.456.000 pts/s | 640.000 pts/s |
| Alimentação | DC 9 a 48 V | DC 9 a 32 V | DC 9 a 36 V |
| Consumo | 27 W (alta resolução) | 29 W | 10 W |
| Peso | 1,63 kg | 2,2 kg | 800 g |
| Perfil de uso | Veículo: densidade e alcance | Veículo: longo alcance, grau automotivo (segundo a página do modelo) | Mochila, drone, veículo pequeno |
Em resumo: para veículo que precisa de densidade e alcance, o Pandar128 E3X e o OT128 entregam 3,456 milhões de pontos por segundo e 200 m @10%. Para sistemas leves, o PandarXT32 troca densidade por peso, consumo e precisão típica de ±1 cm. A comparação detalhada entre os dois 128 canais está em OT128 vs Pandar128 E3X, e o XT32 tem guia próprio em Hesai XT32.
Fachadas altas, rodovias largas e cadastro de ativos pedem alcance e densidade, e os modelos de 128 canais são os indicados. Em ambiente compacto, como mochila, galeria ou drone leve, o alcance de 80 m @10% do XT32 costuma bastar. Atenção: no XT32, o alcance de 80 m vale para os canais centrais (9 a 24); nos demais, é de 50 m.
A diferença entre 800 g e 2,2 kg decide se o sensor entra em um drone ou mochila ou se pede mastro e estrutura veicular. O consumo (10 W contra 27 a 29 W) define bateria e cabeamento. O Pandar128 E3X pesa 1,63 kg, que a página do modelo apresenta como a relação peso/alcance que viabiliza a instalação veicular sem penalizar a estrutura.
Para georreferenciamento direto, o sistema precisa de GNSS/IMU sincronizado com o LiDAR (PPS ou PTP). O projeto deve prever a antena, o receptor, a IMU e o pós-processamento da trajetória. Esses itens não fazem parte do sensor.
As páginas dos três modelos informam drivers oficiais para ROS e ROS 2, SDK em C++ e Python, saída UDP padrão e sincronização por PTP ou GPS. Confirme a versão do driver e do firmware no repositório e no manual antes de fixar o projeto.
A precisão final do levantamento depende do sensor, da trajetória GNSS/IMU, da calibração entre eles e do processamento. A precisão de distância do LiDAR é só uma parte dessa soma, e a exatidão do sistema final é responsabilidade do integrador.
Sim. A GEOSUN Brasil, site irmão da mesma distribuidora, oferece sistemas completos de mapeamento com Hesai. Segundo o site dela, o GEOSUN GS-130G é um scanner SLAM céu-terra que usa o scanner HESAI XT-16, XT-32 ou M2X, opera de handheld a UAV e usa georreferenciamento PPK/RTK. A GEOSUN também lista uma linha de mobile mapping veicular. Consulte a GEOSUN para especificações desses sistemas.
No Brasil, a página de solução de mapeamento cita o caso da Powerscan e da Kasco, que usam LiDAR Hesai fornecido pela TrackFY em um sistema veicular que inspeciona linhas de transmissão de energia, com captura de até 150 km por dia sem paradas, segundo a página. Fora do Brasil, a NavVis apresentou mapeamento móvel com o PandarXT32 no CES 2024, conforme o vídeo abaixo.
A página Materiais traz, sem cadastro, o Pandar128 E3X v4.5 User Manual, o OT128 User Manual (O01-en) e o PandarXT User Manual (X01-en), além dos modelos 3D STEP para projetar o suporte. Para comparar os modelos lado a lado, use o comparador e a tabela de especificações. Se ainda não sabe qual escolher, o quiz ajuda.
Para máxima densidade e alcance, o Pandar128 E3X ou o OT128, com 128 canais e 200 m @10%. Para sistemas leves, como mochila, drone ou veículo pequeno, o PandarXT32, com ±1 cm de precisão típica de distância e 10 W, segundo a página de mapeamento da Hesai Brasil.
Para georreferenciamento direto, sim. A trajetória do conjunto GNSS/IMU posiciona cada ponto da nuvem, e o LiDAR se sincroniza com ela por PPS ou PTP. Sem GNSS, é possível mapear com SLAM (mapeamento com localização simultânea), mas a nuvem fica em referencial local.
A página de solução da Hesai Brasil afirma que o sistema embarcado captura em velocidade de tráfego, sem interdição de via. A operação real depende das regras de segurança viária do projeto e da autorização do órgão responsável.
Sim. As páginas dos modelos informam drivers oficiais para ROS e ROS 2, SDK em C++ e Python e saída UDP. Para o passo a passo da integração, veja o guia LiDAR ROS 2.
Nuvem georreferenciada, MDT e MDS, cadastro de ativos viários e de redes, e modelos urbanos 3D para gêmeo digital, segundo a página de solução. Os produtos finais dependem do software e do fluxo de processamento do integrador.
Não. A Hesai fornece o sensor. O sistema de mapeamento (GNSS, IMU, câmera, computador e software) é montado pelo integrador. A TrackFY apoia a definição de posicionamento, orçamento de energia, rede e a primeira aquisição de nuvem de pontos, e a GEOSUN oferece sistemas completos que usam sensores Hesai.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do Pandar128 E3X · Falar no WhatsApp
Continue lendo
Veículos autônomos da WeRide entraram em operação na plataforma da Uber com percepção Hesai.
Tipos de LiDAR: entenda a diferença entre mecânico 360°, semi-solid-state e solid-state, com FOV, alcance e uso de…
Alcance do LiDAR @10%: veja o que a refletividade muda na ficha técnica e compare o alcance dos…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Tutorial
Produto
Tecnologia
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.