LiDAR robô humanoide: o que a série JT entrega
LiDAR em robô humanoide: veja o que a série JT entrega e as specs do Hesai JT32 (199,7 g, 40 m @10%) e o que validar na sua plataforma.
LiDAR em robô humanoide: veja o que a série JT entrega e as specs do Hesai JT32 (199,7 g, 40 m @10%) e o que validar na sua plataforma.
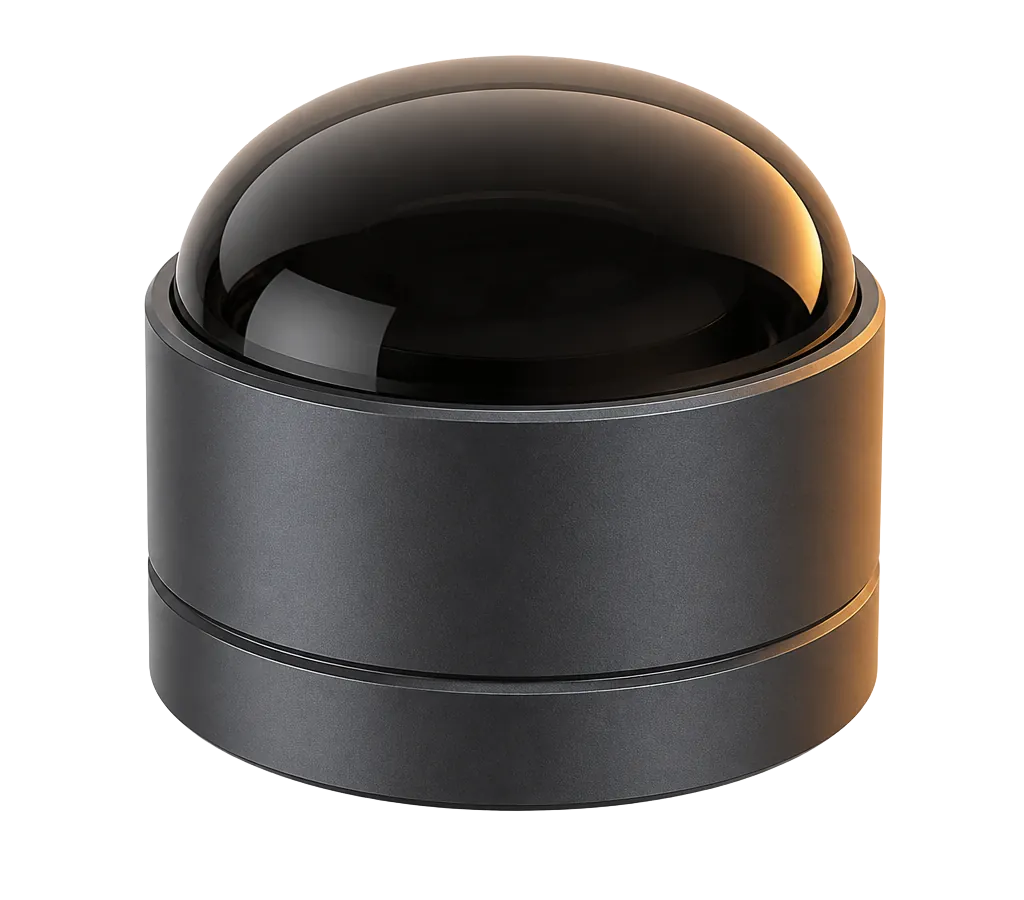
Para um LiDAR em robô humanoide, a série JT da Hesai entrega o que o robô precisa para se localizar e desviar de obstáculos: nuvem de pontos 3D de 360° em um módulo pequeno e leve. O Hesai JT32 é o mais leve dos LiDARs 360° do portfólio, com 199,7 g, 32 canais e 40 m @10%, e serve como porta de entrada para prototipagem. O Hesai JT128 traz 128 canais e FOV vertical de 95°.
Um ponto de honestidade antes de seguir: os cases públicos de humanoides que a Hesai divulgou citam o JT128, não o JT32. Neste artigo, você vê o que o JT32 declara na ficha, o que os cases de humanoides mostram sobre a série JT e o que o integrador ainda precisa validar na própria plataforma.
Alguns termos: FOV é o campo de visão, na horizontal (H) e na vertical (V). Alcance @10% é a distância medida sobre um alvo com 10% de refletividade, a métrica usada para comparar sensores. Canais são os feixes de laser empilhados na vertical. Humanoide é o robô bípede de corpo inteiro, em geral com cabeça, tronco, braços e pernas.
Segundo o artigo da Hesai sobre os robôs G1 e H2 da Unitree, que usam o JT128, o sensor cumpre três funções ao mesmo tempo: localização em ambiente sem GPS, detecção de obstáculos baixos fora do campo das câmeras e estimativa do plano de piso para controle de passada. Esse material está resumido em Robôs humanoides G1 e H2 da Unitree usam LiDAR JT128.
Em termos práticos, a câmera sozinha enfrenta pouca luz, contraluz e superfícies sem textura. O LiDAR mede a distância por conta própria, com laser, e entrega pontos 3D com pouca dependência da iluminação. Por isso ele costuma entrar na percepção do humanoide ao lado de câmeras e do IMU (unidade de medição inercial), não no lugar deles.
A série JT também aparece no setor: o artigo sobre a entrada da Hesai na lista Humanoid 100 do Morgan Stanley destaca o tamanho reduzido, o sensoriamento ativo e a resistência a interferência da série como combinação adequada a robôs móveis autônomos. Leia em Hesai entra na lista Humanoid 100 do Morgan Stanley.
A tabela traz os valores do JT32 User Manual (J11-en) e da página do modelo no site da Hesai Brasil, ao lado do JT128 para comparação. O JT128 vem do manual J01-en.
| Característica | Hesai JT32 | Hesai JT128 |
|---|---|---|
| Canais | 32 | 128 |
| Alcance @10% | 40 m (canais 9–24); 35 m (demais) | 40 m (todos os canais) |
| Faixa instrumentada | 0,15 a 65 m | 0 a 60 m |
| FOV horizontal × vertical | 360° × 42,61° (−10,13° a +32,48°) | 360° × 95° (−4,4° a +90,5°) |
| Exatidão de distância | ±3 cm (típico) | ±3 cm (típico) |
| Precisão (1σ) | 1 cm (típico) | 2 cm (típico) |
| Resolução horizontal a 10 Hz | 0,6° | 0,4° |
| Taxa de pontos (retorno único) | 192.000 pts/s | 1.152.000 pts/s |
| Alimentação | DC 12 a 16 V | DC 9 a 32 V |
| Consumo (típico) | 7,5 W | 8,4 W |
| Peso | 199,7 g | < 265 g |
| Altura | 64 mm | 73,05 mm |
| Proteção (IP) | IP6K6 | IP6K7 |
| Temperatura de operação | −20 °C a 65 °C | −20 °C a 65 °C |
| Interface de dados | Ethernet 100BASE-TX | Ethernet 100Base-TX |
Os dois têm a mesma exatidão típica e o mesmo alcance @10% nos canais centrais. A diferença está no peso, na densidade de pontos e, principalmente, na cobertura vertical.
Depende de onde o sensor vai ficar e do que ele precisa ver. O FOV vertical do JT32 é de 42,61°, de −10,13° a +32,48°. Isso cobre uma faixa em torno do horizonte e um pouco abaixo dele. O JT128 cobre 95°, de −4,4° a +90,5°, e enxerga bem acima do sensor.
Para o humanoide, a conta é geométrica: quanto mais alto o sensor está montado (na cabeça ou no tronco, por exemplo), maior é a distância à frente em que o feixe mais baixo toca o chão. Com o ângulo inferior de −10,13°, um sensor a 1,5 m de altura alcançaria o piso a cerca de 8 m à frente. Essa é uma estimativa nossa, a partir da trigonometria simples, e não um número da ficha. Ela mostra por que obstáculos baixos e degraus próximos pedem uma simulação de cobertura na altura real de montagem, e talvez um segundo sensor.
Para comparar o JT32 com os outros modelos mini da série, veja o guia Mini LiDAR para robô: JT128, JT64P ou JT32?.
Em um robô bípede, cada grama na parte superior do corpo afeta o equilíbrio, o consumo dos atuadores e o projeto do suporte. O JT32 pesa 199,7 g e mede 64 mm de altura, o que o torna o LiDAR 360° mais leve do portfólio da Hesai Brasil, segundo a página do modelo. O consumo típico é de 7,5 W, medido a 12 V, sem acessórios como a caixa de conexão.
Como a página do JT32 o descreve como entrada de linha para prototipagem acadêmica e robôs de serviço, ele é um candidato natural para quem está começando um projeto e quer validar a percepção antes de escalar. Se a sua plataforma exige cobertura vertical ampla ou mais densidade de pontos, o JT128 é a referência dos cases públicos de humanoides.
A ficha do sensor não substitui o teste na plataforma. Estes são os pontos que o manual e a página do JT32 pedem para checar, e alguns que dependem do seu projeto:
Para a sincronização, o guia sobre PTP e sincronização de tempo em LiDAR detalha o que consta nos manuais. A proteção do JT32 é IP6K6 e a temperatura de operação vai de −20 °C a 65 °C; são dados de ficha, não uma promessa de desempenho em uso intenso.
Certificação e segurança funcional do robô são responsabilidade do integrador. A Hesai informa o que o sensor declara; o sistema final precisa ser validado por quem o projeta.
O canal oficial da Hesai Technology apresenta o JT128 neste vídeo (em inglês). Não há, em /videos/, um vídeo dedicado ao JT32 nem a humanoides.
Antes de projetar o suporte e a alimentação, baixe o JT32 User Manual (J11-en). Ele traz as condições de teste, as dimensões e a interface elétrica. O JT128 tem o JT128 User Manual (J01-en). Os modelos 3D e os demais arquivos estão em Materiais, e a tabela completa está em Especificações. Para ver o par JT64P e JT32 lado a lado, use o comparador do site.
A Hesai Brasil não lista um modelo exclusivo para humanoides. Os cases públicos citam o JT128, da série JT, e a página do JT32 o indica para robôs de serviço e prototipagem. Descreva a sua plataforma à engenharia da TrackFY para confirmar o modelo.
Os materiais da Hesai que consultamos citam o JT128 nos humanoides G1 e H2 da Unitree e no Lightning, da Honor. Não encontramos um case público de humanoide com o JT32, e este artigo não afirma que exista.
40 m @10% nos canais 9 a 24 e 35 m @10% nos demais, segundo o manual J11-en. A faixa instrumentada vai de 0,15 a 65 m.
199,7 g e 7,5 W típicos, medidos a 12 V, sem a caixa de conexão. A faixa de alimentação é de DC 12 a 16 V.
Sim, segundo a página do modelo: a Hesai fornece drivers oficiais para ROS e ROS 2, SDK em C++ e Python, saída UDP e sincronização por PTP ou GPS. Confirme a versão no repositório oficial.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, com nota fiscal brasileira, garantia de fábrica registrada e suporte de engenharia em português. Peça uma proposta pelo formulário ou pelo WhatsApp.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT32 · Falar no WhatsApp
Continue lendo
LiDAR para mapeamento móvel: compare Pandar128 E3X, OT128 e PandarXT32 em alcance @10%, peso e consumo e veja…
No Technology Open Day 2026, a empresa anunciou uma virada estratégica rumo à inteligência espacial, com o Kosmo…
Hesai AT128P: veja alcance @10%, FOV de 120°, tensão, rede e PTP do LiDAR frontal de 128 canais…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Projeto
Projeto
Tecnologia
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.