PTP LiDAR: sincronização de tempo no Hesai JT128
PTP em LiDAR: veja como sincronizar o tempo do Hesai JT128 por PTP ou GNSS (PPS + NMEA), os parâmetros do manual e o ângulo de sincronia.
PTP em LiDAR: veja como sincronizar o tempo do Hesai JT128 por PTP ou GNSS (PPS + NMEA), os parâmetros do manual e o ângulo de sincronia.
Para sincronizar o tempo de um Hesai JT128 com câmera, IMU e outros sensores, escolha uma fonte de relógio e configure o resto em volta dela. O JT128 aceita duas: PTP pela própria rede Ethernet (é o padrão de fábrica) ou GNSS, com um sinal PPS e uma mensagem NMEA de um módulo externo. Com o relógio travado, cada pacote da nuvem de pontos sai com data e hora absolutas, e o sistema consegue alinhar os dados do LiDAR com o resto do robô.
Todos os valores deste guia vêm do manual J01-en do JT128; confira sempre a versão mais recente. Três siglas aparecem o tempo todo neste guia. PTP (Precision Time Protocol, IEEE 1588) é o protocolo que sincroniza relógios pela rede: um dispositivo “mestre” distribui a hora e os demais, chamados “escravos”, se ajustam a ela. GNSS é o termo geral para GPS e sistemas de satélite parecidos. PPS (pulse per second) é um pulso elétrico que marca o início exato de cada segundo, e NMEA é a mensagem de texto do receptor GNSS que diz qual segundo é aquele.
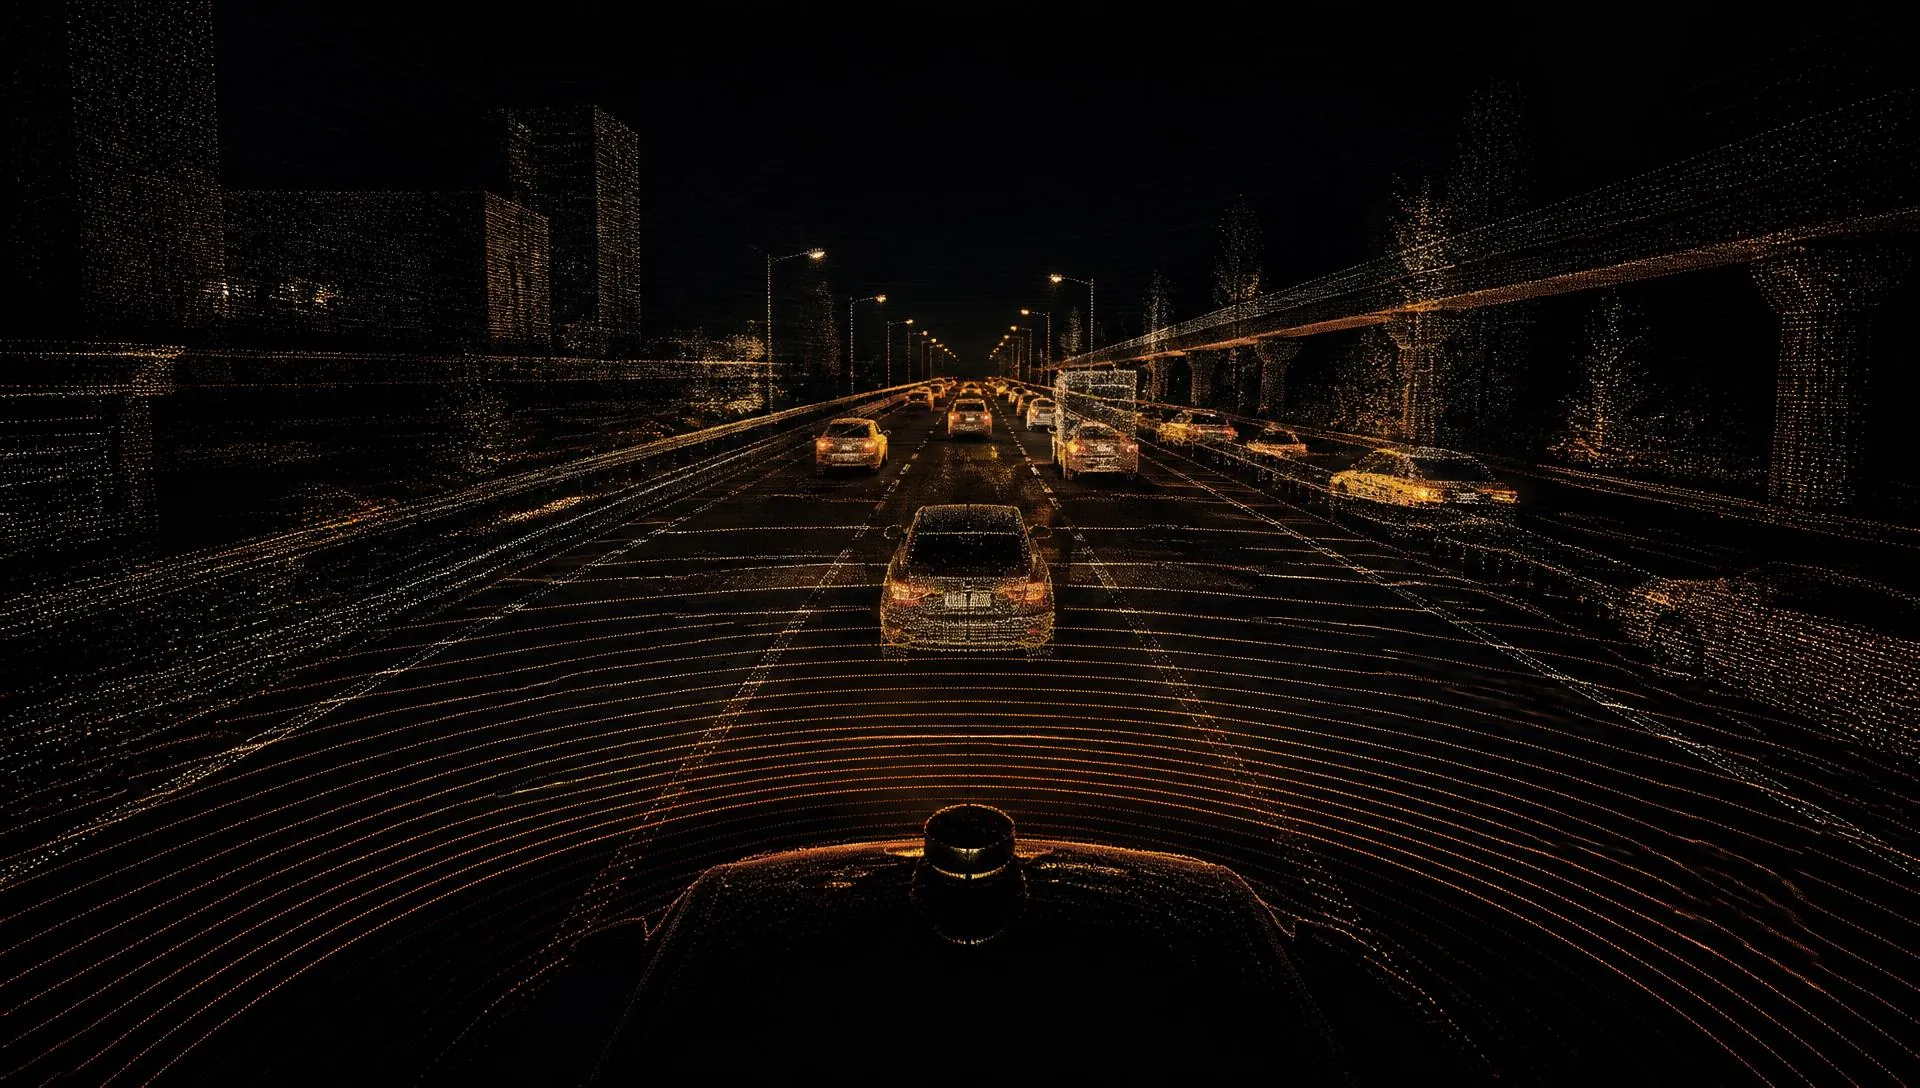
Um LiDAR em movimento mede milhares de pontos por segundo. Se o robô gira, acelera ou passa por um buraco enquanto o sensor completa uma volta, cada ponto foi medido em um instante diferente. Para montar um mapa ou fundir o LiDAR com uma câmera, o sistema precisa saber quando cada ponto foi medido, na mesma régua de tempo dos outros sensores.
O manual do JT128 trata isso como ponto de atenção. O sensor segue uma sequência de disparos intercalada e com intervalos desiguais, então o número do canal não indica a ordem de disparo. Em aplicações que exigem precisão, o manual diz que os deslocamentos de tempo de disparo (seção B.4) devem ser aplicados na compensação de movimento, o chamado deskewing. Suposições erradas, como achar que o disparo é linear, podem gerar vãos ou “fantasmas” em paredes e tubos.
Segundo o manual, o JT128 aceita como fonte de relógio GNSS ou PTP, e o PTP vem como opção padrão. No PTP, ele suporta os perfis 1588v2 sobre UDP/IP, 1588v2 sobre camada 2, 802.1AS e 802.1AS Automotive. A tabela resume as diferenças práticas.
| Item | PTP (padrão) | GNSS (PPS + NMEA) |
|---|---|---|
| Como a hora chega | Mensagens do mestre PTP, pela rede Ethernet | Pulso PPS e mensagem NMEA de um módulo GNSS externo |
| Fiação extra | Nenhuma; o PPS não é exigido nem usado | Pinos de PPS (fio branco) e NMEA (fio verde) do cabo do sensor, mais o terra do GNSS |
| Papel do JT128 | Escravo PTP; não precisa de configuração adicional | Recebe PPS e NMEA e trava o segundo no pulso |
| Precisão da data e hora (manual) | Até o microssegundo | Segundo pela mensagem NMEA; subsegundo alinhado ao PPS |
| Pacote GNSS (UDP) | O sensor não envia | Enviado a cada segundo |
| Sentenças NMEA aceitas | Não se aplica | GPRMC e GNRMC |
O PTP é o caminho mais simples quando o seu sistema já tem uma rede Ethernet e um dispositivo que atue como mestre (um switch com PTP, um computador com software de PTP ou uma unidade GNSS com saída PTP). O manual descreve o PTP como Plug & Play: o JT128 trabalha como escravo e não pede configuração adicional. Os parâmetros ficam na aba de sincronização de tempo do LidarUtilities, ou podem ser ajustados por comandos PTC.
| Status do PTP | O que significa (manual) |
|---|---|
| Free Run | Nenhum mestre PTP foi selecionado. |
| Tracking | O sensor tenta sincronizar com o mestre, mas o desvio absoluto ainda passa do limite definido. |
| Locked | O desvio absoluto está dentro do limite definido. |
| Frozen | O sensor perdeu a conexão com o mestre e tenta recuperá-la; o tempo do LiDAR deriva a partir da última sincronização. |
Um detalhe que costuma passar despercebido: os campos de data e hora e de frações de segundo UTC nos pacotes de nuvem de pontos seguem estritamente o mestre PTP. Alguns mestres têm um deslocamento próprio em relação à saída de tempo do LiDAR, e o manual pede que você verifique a configuração e a calibração do seu mestre.
Para a etapa anterior, de ligar o sensor e configurar a rede do computador, o canal oficial da Hesai tem um tutorial:
Quando não há rede PTP, ou quando o projeto já tem um receptor GNSS, o caminho é ligar PPS e NMEA direto no cabo do sensor. No cabo do JT128, o fio branco leva o PPS e o fio verde leva o NMEA, e há um terra dedicado ao módulo GNSS. Os requisitos elétricos e de tempo, segundo o manual, são estes:
Se o sensor não travar no GNSS, o manual manda conferir três coisas: se o receptor está bem conectado, se o PPS chega ao LiDAR e se a porta de destino do GNSS está correta (isso pode ser confirmado no LidarUtilities ou por comandos PTC).
O JT128 não para de contar. Se o GNSS ou o PTP deixam de chegar, o sensor continua a partir da última hora sincronizada, usando o seu sinal interno de 1 Hz, e esse tempo vai se afastando aos poucos da hora real. O manual chama essa condição de “drifting”.
Na prática, o integrador deve monitorar o status do relógio (PTP Locked ou PPS travado) e invalidar ou marcar os dados quando o sensor estiver em Free Run ou Frozen. O manual não informa a taxa de deriva do JT128 nesse estado, então não assuma um número.
A sincronização de tempo também permite alinhar a rotação. O JT128 tem o parâmetro “sync angle”, de 0° a 360°: a cada segundo cheio, o sensor gira até essa posição azimutal. Para colocar vários LiDARs em fase, o manual diz para ligá-los à mesma fonte de relógio e definir o mesmo ângulo de sincronia; eles passam a girar para a mesma posição a cada segundo.
O “segundo cheio” depende da fonte: com GNSS travado, é a borda de subida do PPS; com PTP em Tracking ou Locked, o segundo vem do sinal PTP; com PTP em Frozen ou Free Run, vale a borda de subida do sinal interno de 1 Hz do sensor.
Para um exemplo de uso do JT128 em plataformas móveis, veja o post sobre LiDAR para AGV e AMR, e para comparar o modelo com os irmãos da série JT, leia o comparativo JT128, JT64P ou JT32. Em mapeamento, a sincronização com GNSS e IMU é tema do guia de LiDAR para mapeamento móvel.
A integração com o ROS 2 usa o driver oficial da Hesai, disponível no repositório HesaiLidar_ROS_2.0. Confirme nele como o driver trata o carimbo de tempo dos pontos.
O manual completo traz a pinagem, as tabelas de tempo de disparo de cada canal e o formato dos pacotes. Baixe o JT128 User Manual (J01-en, PDF) direto no site, sem cadastro. Outros arquivos, como o modelo 3D e o arquivo de ângulos, estão em Materiais, e a tabela completa de modelos está em Especificações.
Para pedir a proposta, use o formulário de orçamento do JT128, que já seleciona o modelo. A engenharia da TrackFY ajuda pelo WhatsApp. Este texto não informa preço, prazo nem estoque.
Sim. Segundo o manual J01-en, o JT128 aceita PTP como fonte de relógio, nos perfis 1588v2 (sobre UDP/IP ou camada 2), 802.1AS e 802.1AS Automotive. O PTP é a opção padrão de fábrica e o sensor atua como escravo.
Não. Com o PTP como fonte de relógio, o manual informa que o sinal PPS não é exigido nem usado, e que o sensor não envia pacotes GNSS.
GPRMC e GNRMC, segundo o manual. A mensagem chega em nível RS232 (−13 a 13 V) e deve respeitar a ordem em relação ao PPS descrita na seção de requisitos de tempo.
O manual J01-en informa que a data e hora com PTP são precisas ao microssegundo, mas não publica um valor de exatidão de sincronização. Se o seu projeto exige uma garantia em microssegundos, confirme com a engenharia e valide na bancada com o seu mestre PTP.
Ele continua contando a partir da última hora sincronizada, com seu sinal interno de 1 Hz, e o tempo passa a derivar da hora real. O manual não informa a taxa de deriva, então monitore o status e marque os dados nesse estado.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, pelo formulário de orçamento ou pelo WhatsApp. Este texto não informa preço, prazo ou estoque.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT128 · Falar no WhatsApp
Continue lendo
Sensores automotivos de ultralongo alcance vão equipar a próxima plataforma global do fabricante.
Guia de LiDAR com ROS 2: rede, driver oficial, config.yaml e validação no RViz 2 para integrar o…
Automação portuária ataca o maior componente de custo do transporte: o motorista.
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Tecnologia
Tecnologia
Tecnologia
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.