Calibração LiDAR câmera: o que o integrador faz
Calibração LiDAR câmera: entenda extrínseca × intrínseca, o passo a passo e o que o manual do Hesai JT128 define para alinhar nuvem de pontos e imagem.
Calibração LiDAR câmera: entenda extrínseca × intrínseca, o passo a passo e o que o manual do Hesai JT128 define para alinhar nuvem de pontos e imagem.
A calibração extrínseca LiDAR-câmera é o cálculo da posição e da orientação de um sensor em relação ao outro: uma rotação e uma translação que levam um ponto do sistema de coordenadas do LiDAR para o da câmera. Sem esse número, não dá para projetar a nuvem de pontos sobre a imagem nem pintar os pontos com a cor dos pixels. Quem faz esse trabalho é o integrador, com o sensor já montado no robô ou no veículo. A Hesai entrega o LiDAR com a calibração interna pronta; a relação com a sua câmera depende da sua montagem.
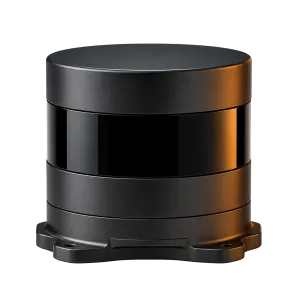
Neste guia, o exemplo é o Hesai JT128, um mini LiDAR 3D mecânico de 360° × 95°. Os números do sensor vêm do manual J01-en. A parte conceitual (intrínseca × extrínseca, alvos, validação) segue o que a documentação técnica de calibração LiDAR-câmera costuma descrever, e a Hesai não publica, nas fontes consultadas, uma ferramenta oficial de calibração com a câmera. Termos: FOV é o campo de visão do sensor, nuvem de pontos é o conjunto de medições 3D, e extrínseca é a calibração que relaciona dois sensores entre si.
A calibração intrínseca descreve o interior de cada sensor. Na câmera, são a distância focal, o ponto central da imagem e a distorção da lente, e é o integrador quem estima esses valores. No LiDAR, isso fica com o fabricante: cada canal do JT128 tem um desvio angular próprio, horizontal e vertical, registrado no arquivo de correção de ângulos da unidade (o manual diz que ele costuma ser enviado com o sensor).
A calibração extrínseca descreve a relação entre os dois sensores: o quanto a câmera está deslocada e girada em relação ao LiDAR. É um corpo rígido, com 3 ângulos de rotação e 3 deslocamentos, e vale enquanto os dois sensores não se mexerem um em relação ao outro. É esse o trabalho que sobra para o integrador.
| Item | Calibração intrínseca | Calibração extrínseca |
|---|---|---|
| O que descreve | O interior de cada sensor | A posição e a orientação de um sensor em relação ao outro |
| LiDAR Hesai JT128 | Desvios angulares por canal, no arquivo de correção de ângulos da unidade (manual J01-en, seção 1.4) | Ponto de referência indicado no manual: a origem do sistema de coordenadas do IMU, usada para a calibração extrínseca (seção 1.4) |
| Câmera | Distância focal, centro da imagem e distorção da lente | Mesma transformação rígida, vista do outro lado |
| Quem faz | Fabricante (LiDAR); integrador (câmera) | Integrador, com os sensores montados |
| Quando refazer | Raramente | Sempre que o suporte, o sensor ou a câmera mudar de posição |
Antes de calibrar, é preciso saber de onde o sensor mede. O manual do JT128 define estes pontos, e eles aparecem em qualquer cálculo de extrínseca:
Na prática, isso significa que a transformação LiDAR-câmera precisa dizer qual ponto do LiDAR é a referência. Se o seu software usa os dados brutos do sensor, confirme se a correção do centro óptico para a origem já foi aplicada pelo driver ou se é você quem aplica.
Não existe um único método. O que a documentação técnica de calibração LiDAR-câmera descreve com mais frequência é a calibração com alvo: uma placa com padrão de tabuleiro (checkerboard) ou similar, vista pelos dois sensores. O fluxo geral é este:
O JT128 é mecânico: o sensor gira, e cada ponto de uma volta é medido em um instante diferente. A 10 Hz, uma volta leva 0,1 s; a 20 Hz, 0,05 s. A câmera, por outro lado, captura a imagem toda de uma vez. Se o robô se mexe durante a volta, o ponto da frente e o de trás foram medidos em momentos distintos, e a projeção na imagem sai deslocada.
Por isso, calibre com o sensor parado, e depois trate o movimento no pipeline de fusão. O manual do JT128 afirma que, em aplicações de precisão, os deslocamentos de tempo de disparo de cada canal (Apêndice B.4) devem entrar na compensação de movimento. O post sobre sincronização de tempo explica o ponto em detalhe.
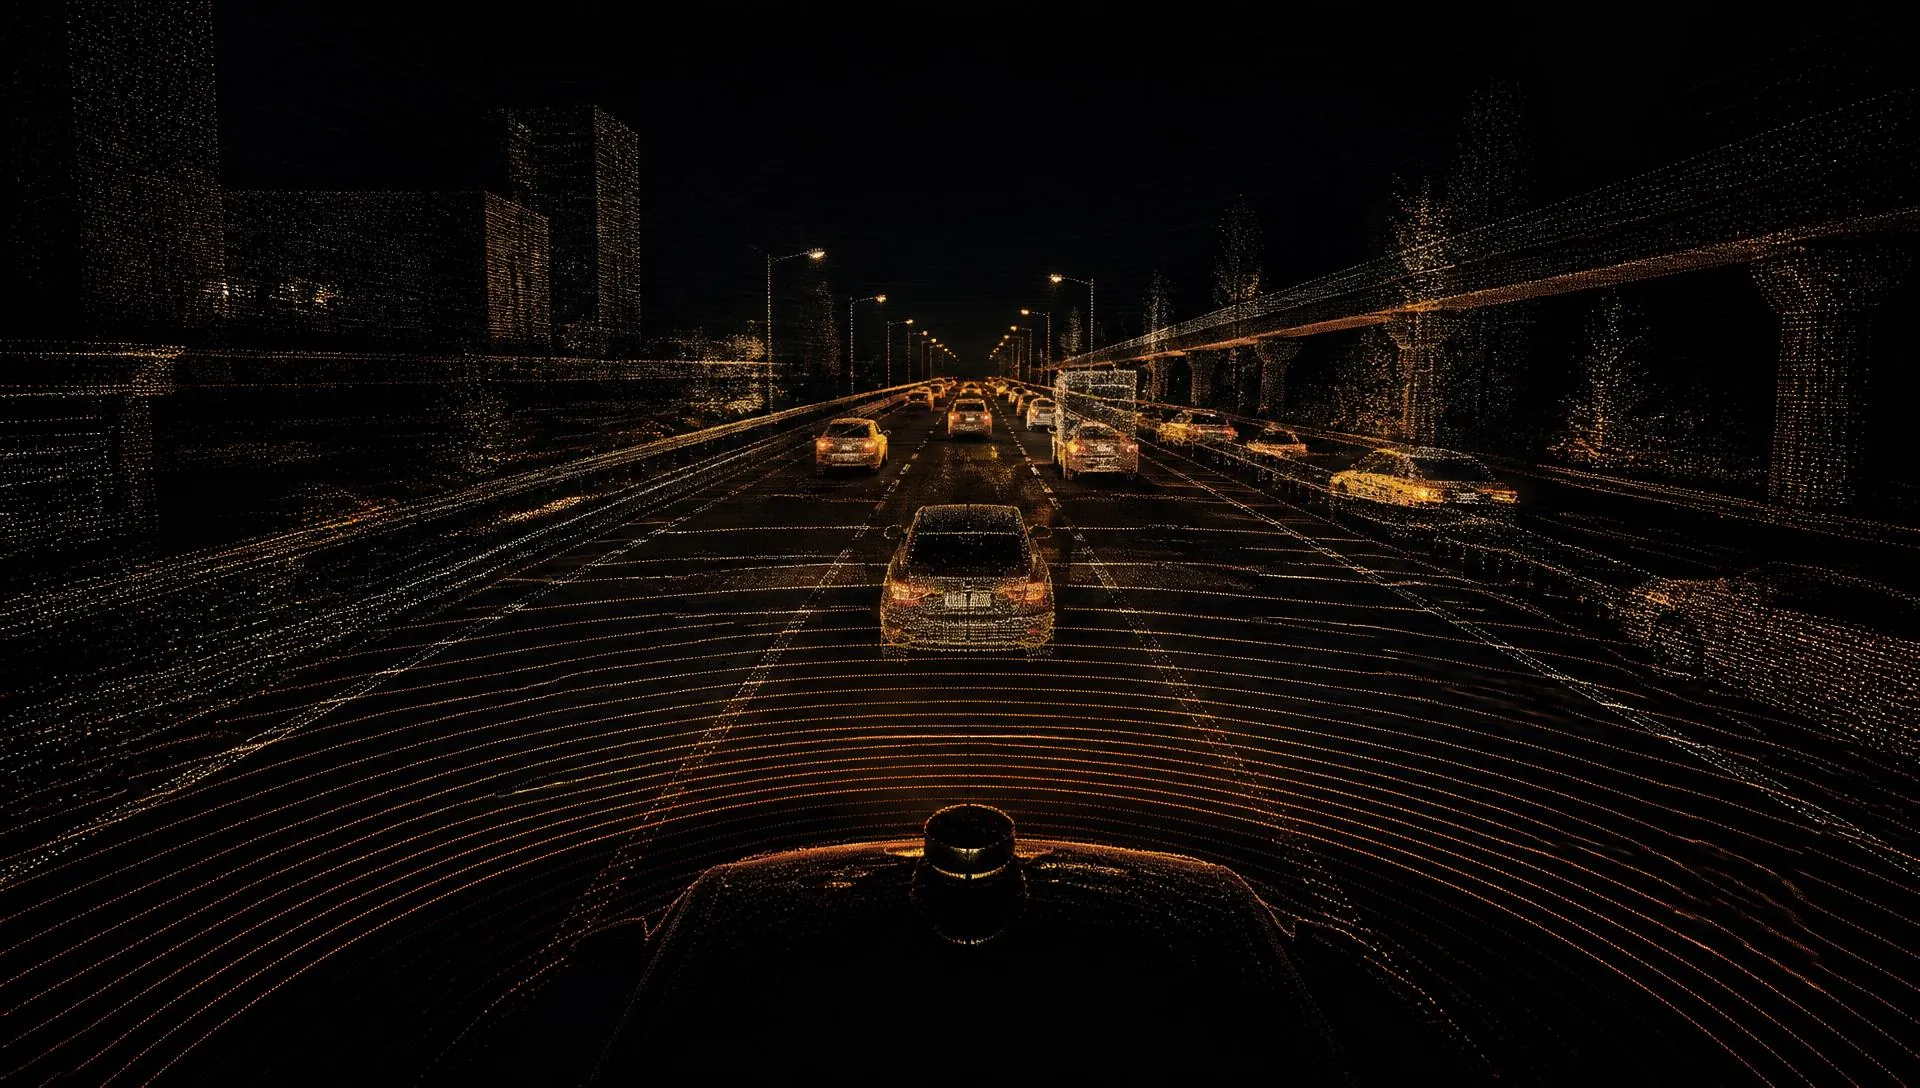
A tabela reúne os números do sensor que mais pesam quando o objetivo é alinhar a nuvem com uma imagem. Todos são valores típicos de fábrica sob condição de teste.
| Parâmetro | Valor do Hesai JT128 | Por que importa na fusão |
|---|---|---|
| FOV horizontal × vertical | 360° × 95° (−4,4° a 90,5°) | A câmera cobre só uma fatia; o integrador escolhe a região de sobreposição |
| Resolução horizontal | 0,4° (10 Hz) · 0,8° (20 Hz) | Define quantos pontos caem em cada região da imagem |
| Taxa de quadros | 10 / 20 Hz | Uma volta leva 0,1 s ou 0,05 s: relevante para a sincronia com a câmera |
| Alcance @10% | 40 m (todos os canais) | Limita até onde existe ponto para projetar sobre o objeto |
| Exatidão / precisão de distância | ±3 cm / 2 cm (típico) | Erro de medida que se soma ao erro da calibração |
| Sincronia de tempo | PTP ou GNSS (PPS + NMEA) | Base para alinhar cada ponto no tempo com o quadro da câmera |
| Peso · consumo | < 265 g · 8,4 W (típico) | Leve o bastante para dividir o mesmo suporte com a câmera em robôs pequenos |
O alcance de 40 m @10% vale para todos os canais, mas a nuvem fica mais esparsa com a distância: com 0,4° de resolução horizontal, o espaçamento entre pontos cresce à medida que o alvo se afasta.
O manual do JT128 recomenda fixar bem o sensor, de modo que ele não saia da posição sob forças externas (colisões, vento forte, impacto de pedras). Isso vale também para a calibração: um suporte que se deforma muda a extrínseca. Este texto não define uma tolerância de erro; ela depende da aplicação e deve ser definida pelo integrador.
A Hesai fornece o sensor, o manual, o modelo 3D do suporte, o arquivo de correção de ângulos e os drivers para ROS e ROS 2. O integrador escolhe a câmera, projeta o suporte, sincroniza o tempo, executa a calibração e a valida na sua aplicação. A TrackFY, distribuidora oficial no Brasil, apoia a especificação e a integração; confirme com a engenharia os detalhes do seu projeto.
Para subir o driver e ver a nuvem, use o guia de integração do JT128 com ROS 2 e, para escolher o modelo, a comparação de mini LiDAR para robô entre JT128, JT64P e JT32.
O manual do usuário do JT128 (J01-en, PDF) está em Materiais, junto com o modelo 3D para o projeto do suporte e o arquivo padrão de ângulos (CSV). Para ver o JT128 ao lado de outros modelos, use o comparador ou a tabela de especificações. Para a parte conceitual de calibração, a MathWorks mantém uma página técnica sobre calibração LiDAR-câmera, e o driver oficial fica no repositório HesaiLidar_ROS_2.0.
É a transformação (rotação e translação) que relaciona o sistema de coordenadas do LiDAR com o da câmera. Com ela, o sistema projeta os pontos do LiDAR na imagem e funde as duas fontes.
Não. A calibração extrínseca depende de onde você monta a câmera e o sensor, e por isso fica com o integrador. O JT128 traz um arquivo de correção de ângulos da unidade para a calibração interna, e o manual indica a origem do IMU para a calibração extrínseca.
Sim. A calibração vale enquanto a posição relativa dos dois sensores não muda. Troca de suporte, choque ou reposicionamento pedem nova calibração e nova validação.
Atrapalha, porque o JT128 gira e mede cada ponto em um momento diferente. Calibre com o sensor parado e, na fusão, use a sincronia de tempo e os deslocamentos de disparo do manual. O texto não define um valor de erro aceitável: ele depende do projeto.
Existem métodos sem alvo que usam a estrutura da cena. A qualidade depende da cena e da validação feita pelo integrador. A Hesai não publica, nas fontes consultadas, uma ferramenta oficial de calibração; confirme com a engenharia.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, pelo formulário de orçamento ou pelo WhatsApp. Este texto não informa preço, prazo ou estoque.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT128 · Falar no WhatsApp
Continue lendo
Mini LiDAR para robô: compare o Hesai JT128, o JT64P e o JT32 em canais, alcance @10%, FOV,…
XT32 vs JT128: compare alcance @10%, FOV, precisão, peso e consumo dos LiDARs Hesai PandarXT32 e JT128 e…
Alcance do LiDAR @10%: veja o que a refletividade muda na ficha técnica e compare o alcance dos…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Evento
Projeto
Tecnologia
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.