Hesai AT128P: LiDAR de 128 canais, 120° e 210 m para ADAS
Hesai AT128P: veja alcance @10%, FOV de 120°, tensão, rede e PTP do LiDAR frontal de 128 canais e quando escolhê-lo no lugar do ATX.
Hesai AT128P: veja alcance @10%, FOV de 120°, tensão, rede e PTP do LiDAR frontal de 128 canais e quando escolhê-lo no lugar do ATX.
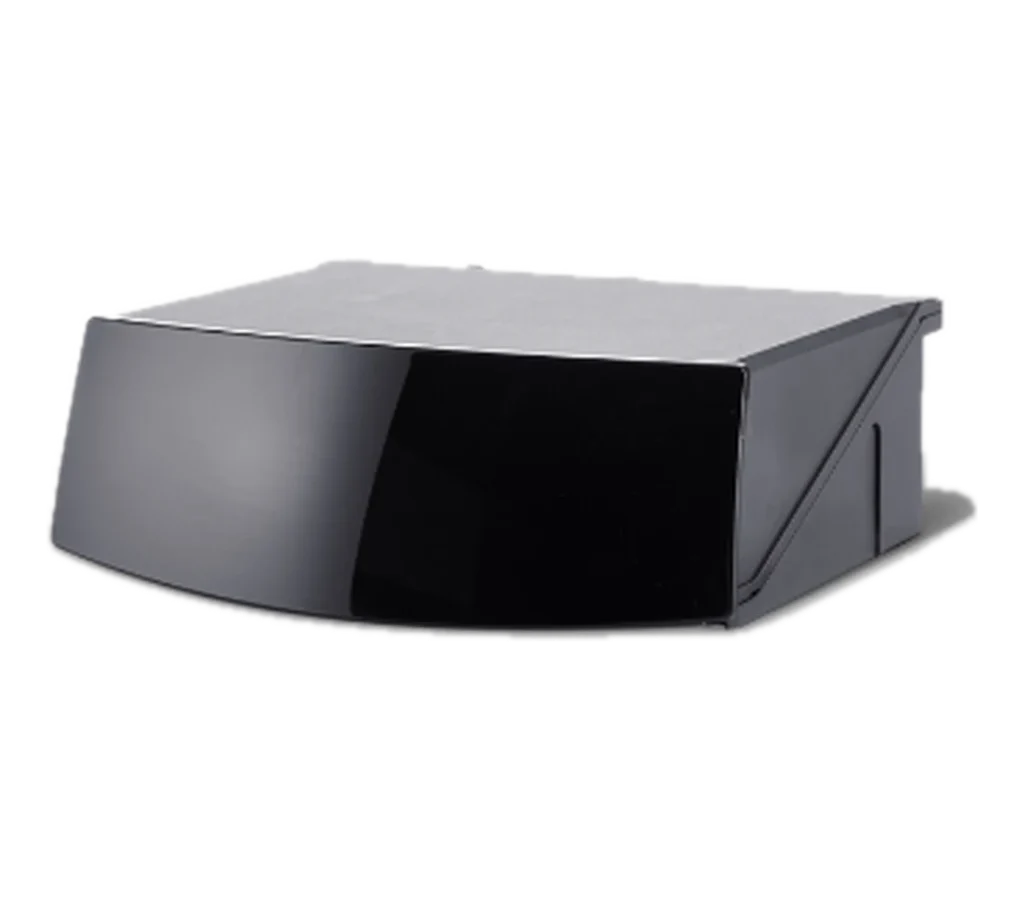
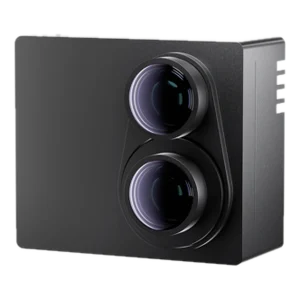
O Hesai AT128P é um LiDAR automotivo semi-solid-state de 128 canais, com campo de visão de 120° × 25,4° e alcance de 210 m a 10% de refletividade. Ele foi pensado para ficar na frente do veículo, atrás do para-brisa ou na grade, e entrega 1.536.000 pontos por segundo em retorno único. Consome 13,5 W e pesa 940 g.
Neste guia você vê o que esses números significam na prática, como o sensor varre o ambiente, o que muda entre campo próximo e campo distante, quais são os requisitos de integração (tensão, rede, tempo) e quando vale olhar o Hesai ATX no lugar dele. Os dados vêm do site da Hesai Brasil e do manual do usuário (AT128P User Manual, A02-en). São valores típicos de fábrica, medidos em condições de teste específicas.
Dois termos antes de seguir. Alcance @10% é a distância máxima de detecção de um alvo que reflete só 10% da luz (um objeto escuro, por exemplo), a métrica usada para comparar sensores entre fabricantes; veja o post sobre como ler o alcance @10% na ficha técnica. Semi-solid-state quer dizer que o sensor não gira inteiro: o manual descreve um espelho giratório em uma dimensão (1-D) para a varredura horizontal. Para entender a diferença entre arquiteturas, veja mecânico, semi-solid-state ou solid-state.
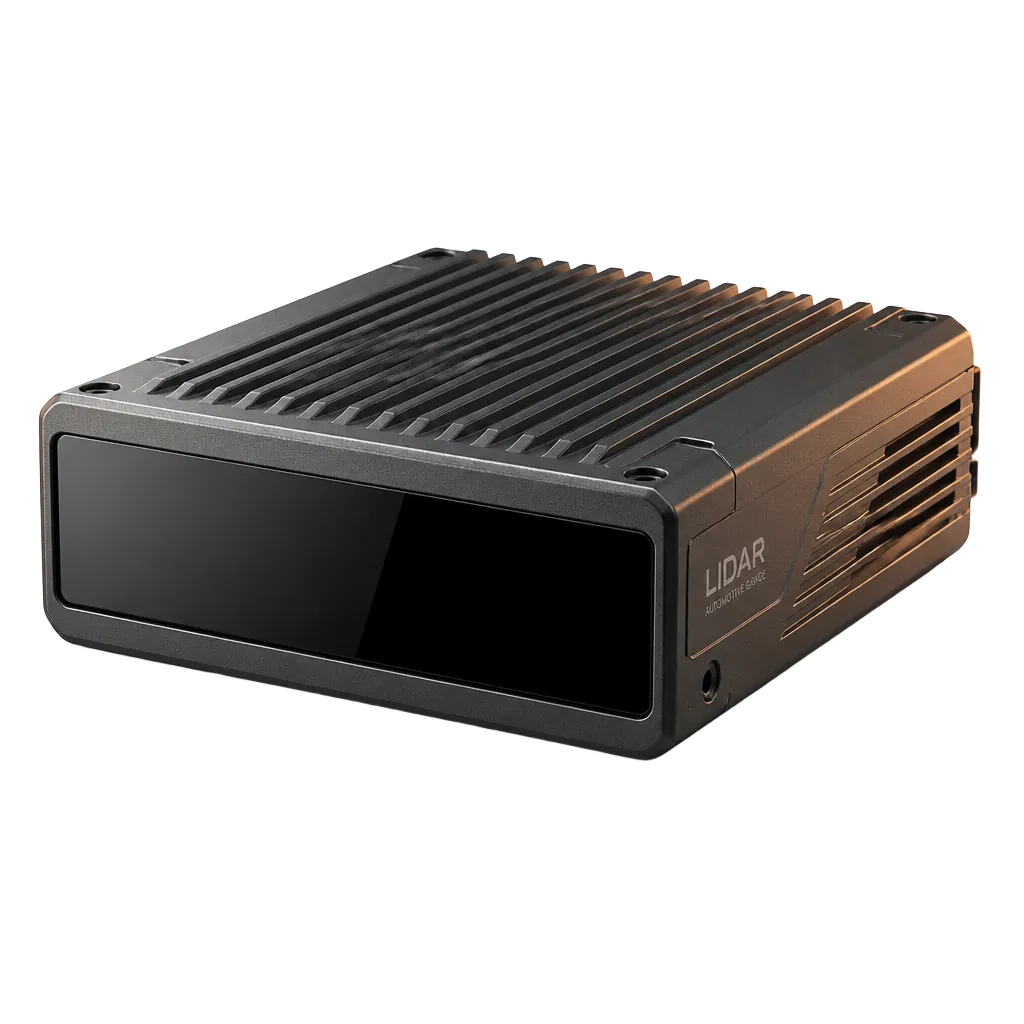
A tabela reúne os principais itens do manual A02-en, seção 1.5. Valores típicos, sujeitos a mudança; confira sempre a versão mais recente do manual antes do projeto final.
| Item | Hesai AT128P |
|---|---|
| Método de varredura | Semi-solid-state (espelho giratório 1-D) |
| Canais | 128 |
| Faixa instrumentada | 0,5 a 260 m |
| Alcance @10% de refletividade | 1 a 210 m |
| Exatidão / precisão de distância | ±5 cm (típico) / 3 cm (1σ) |
| FOV horizontal × vertical | 120° × 25,4° (−12,5° a +12,9°) |
| Taxa de quadros | 10 ou 20 Hz |
| Taxa de pontos válidos | 1.536.000 pts/s (retorno único); 3.072.000 pts/s (retorno duplo) |
| Laser | 905 nm, Classe 1 (seguro para os olhos) |
| Proteção contra poeira e água | IP6K7 e IP6K9K |
| Dimensões (L × A × P) | 136 × 114 × 49 mm |
| Peso | 940 g |
| Tensão nominal | DC 9 a 32 V (nominais de 12 V e 24 V) |
| Consumo | 13,5 W (típico, sem acessórios como a caixa de conexão) |
| Temperatura de operação | −40 °C a 85 °C |
| Saída de dados | Ethernet automotiva 1000BASE-T1 (modo slave) |
| Sincronização de tempo | PTP (802.1AS Automotive e AUTOSAR), exatidão ≤ 1 µs |
Um canal é um par emissor-receptor de laser; com 128 deles, o sensor mede 128 linhas de varredura ao mesmo tempo. O FOV (campo de visão) é a área angular coberta: 120° na horizontal dão uma cobertura ampla à frente do veículo, e 25,4° na vertical cobrem da pista até objetos mais altos, como cargas e sinalização elevada.
A resolução angular não é igual em todo o campo. Segundo o manual, na região distante (acima de 7,2 m) a resolução horizontal é de 0,1° a 10 Hz (0,2° a 20 Hz) e a vertical é de 0,2°. Na região próxima (de 0,5 a 7,2 m) a resolução horizontal é de 0,2° a 10 Hz (0,4° a 20 Hz) e a vertical, de 0,8°. Na prática, o sensor concentra o detalhe fino onde a detecção antecipada importa mais, longe do veículo. A página da Hesai Brasil destaca esse ponto como base para detecção antecipada em rodovia.
Um exemplo de leitura: a 10 Hz, são 1.200 retornos por quadro na horizontal (120° ÷ 0,1°), segundo a memória de cálculo do manual para a taxa de pontos. A 20 Hz o sensor atualiza a cena duas vezes mais rápido, ao custo de uma resolução horizontal duas vezes mais grossa.
Os dois números estão corretos e medem coisas diferentes. A faixa instrumentada (0,5 a 260 m) é o intervalo em que o sensor consegue registrar retornos. O alcance @10% (1 a 210 m) é a distância até a qual ele detecta, de forma confiável, um alvo escuro de 10% de refletividade. Alvos mais claros, como placas retrorrefletivas, são detectados mais longe.
Para projetar, use o alcance @10%. Ele diz quanto tempo de reação o sistema tem diante de um pneu na pista, uma carga caída ou um veículo escuro. A página do AT128P cita justamente esses cenários como motivação do alcance. O texto do site BR não traz tempo de reação em segundos nem velocidade de projeto; esse cálculo é responsabilidade do integrador.
A parte elétrica e de rede é um ponto de decisão logo no início do projeto. Segundo o manual A02-en:
O sensor tem IP6K7 e IP6K9K, ou seja, é fechado contra poeira e protegido contra imersão e contra jatos de água de alta pressão e alta temperatura. Isso descreve o sensor em si; a vedação do conjunto (cabos, conectores, montagem) continua sendo do projeto.
Cada ponto da nuvem traz distância, ângulo de azimute e refletividade. O sensor aceita retorno único (último, mais forte ou primeiro) e retorno duplo (último e mais forte, ou mais forte e primeiro). Em retorno duplo, cada pulso gera até dois retornos, o que ajuda em cenas com vidro, vegetação ou chuva, e dobra a taxa de pontos para 3.072.000 pts/s.
A taxa média de dados é de 55,9 Mbps em retorno único e de 111,8 Mbps em retorno duplo, com picos de 111,8 e 223,6 Mbps, segundo o manual. Esse número é útil para dimensionar o link Ethernet e o armazenamento de gravações de teste. O formato dos pacotes UDP está descrito na seção 3 do manual.
O vídeo oficial da Hesai a seguir mostra a nuvem de pontos do AT128 ao lado da imagem de câmera na mesma cena (em inglês). Ele ajuda a ver o que o sensor registra; para o contexto geral da comparação, veja também o post LiDAR vs câmera.
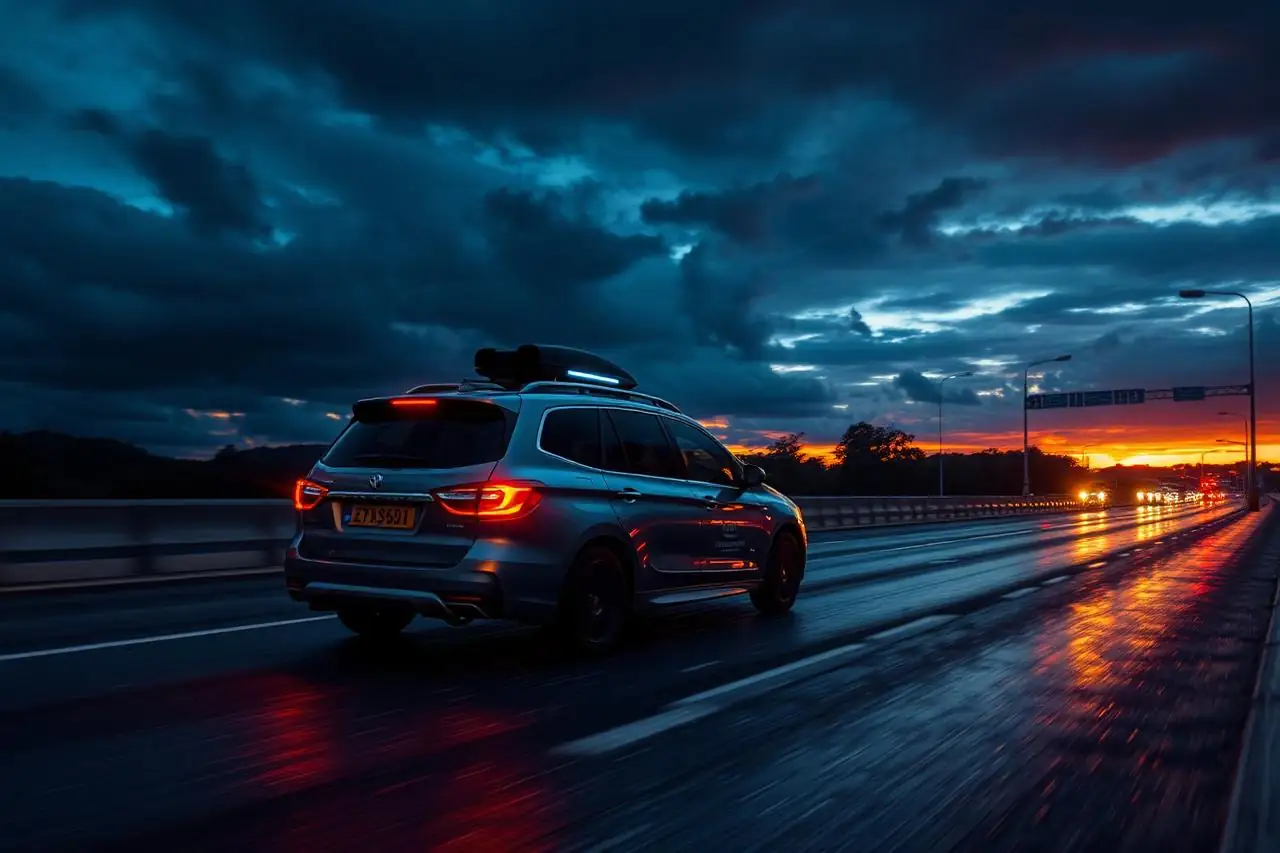
Segundo a página do modelo, o AT128P atende projetos de ADAS, ônibus e caminhões autônomos e monitoramento de rodovia que precisam de um sensor frontal de alto alcance, instalado atrás do para-brisa ou na grade. A página também lista cidades e infraestrutura como aplicação. A Hesai Brasil afirma ainda que a série AT é a plataforma de LiDAR com maior volume de produção em série do mercado; essa é uma afirmação da página, e não foi verificada com uma fonte independente.
Este post não descreve clientes, homologações nem desempenho em cenários que a ficha não declara. A certificação de segurança funcional e a homologação do veículo ou da plataforma são responsabilidade do integrador.
Os dois são LiDARs frontais semi-solid-state da Hesai, com 120° de FOV horizontal. A diferença está no equilíbrio entre cobertura e tamanho. Os dados abaixo vêm do comparador do site e dos manuais de cada modelo.
| Item | AT128P | ATX |
|---|---|---|
| Canais | 128 | 116 |
| Alcance @10% | 210 m | 200 m |
| FOV vertical | 25,4° | 18,3° |
| Taxa de pontos (retorno único) | 1.536.000 pts/s | 1.740.000 pts/s |
| Peso | 940 g | 355 g |
| Consumo | 13,5 W | 10 W |
| Tensão de entrada (manual) | DC 9 a 32 V | DC 9 a 16 V |
| Ethernet (manual) | 1000BASE-T1 | 100BASE-T1 |
Em resumo: o AT128P tende a servir melhor quando o projeto precisa de mais cobertura vertical e de alcance máximo, e tem folga de 940 g e 13,5 W. O ATX tende a servir quando peso, consumo e discrição de instalação pesam mais. Para ver o ATX em detalhe, leia o post sobre o Hesai ATX, e use o comparador AT128P × ATX. Se a escolha ainda estiver em aberto, a engenharia da TrackFY indica o modelo pelo cenário real.
O manual completo traz dimensões, pinagem, formato dos pacotes de dados e as condições de teste de cada valor. Baixe o AT128P User Manual (A02-en, PDF) direto no site, sem cadastro. Outros arquivos, como o modelo 3D STEP, estão em Materiais, e a tabela completa de modelos está em Especificações.
Para pedir a proposta, use o formulário de orçamento do AT128P, que já seleciona o modelo. Este texto não informa preço, prazo nem estoque.
210 m a 10% de refletividade (de 1 a 210 m), com faixa instrumentada de 0,5 a 260 m, segundo o manual A02-en. O alcance cresce com a refletividade do alvo.
120° na horizontal por 25,4° na vertical (de −12,5° a +12,9°). A resolução horizontal é de 0,1° a 10 Hz no campo distante (acima de 7,2 m).
940 g e 13,5 W típicos, sem contar a caixa de conexão. A tensão nominal é de DC 9 a 32 V, o que cobre sistemas de 12 V e 24 V.
Segundo a página do modelo, sim: a Hesai fornece drivers oficiais para ROS e ROS 2 e SDK em C++ e Python, com saída UDP. Confirme a versão e os parâmetros no repositório oficial e no manual. A saída física é Ethernet automotiva 1000BASE-T1.
O manual informa IP6K7 e IP6K9K e operação de −40 °C a 85 °C. O projeto de instalação (vedação de cabos, conectores e térmica) continua sendo responsabilidade do integrador.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, pelo formulário de orçamento ou pelo WhatsApp. Este texto não informa preço, prazo ou estoque.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do AT128P · Falar no WhatsApp
Continue lendo
LiDAR em portos e pátios: veja como o Hesai OT128 apoia o posicionamento de precisão, com alcance @10%,…
Hesai XT32: veja alcance, FOV, peso e precisão de ±1 cm do PandarXT32 e quando escolher o modelo…
FTX-140 vs QT128: compare alcance @10%, FOV, peso, consumo e IP dos LiDARs de ponto cego da Hesai…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Projeto
Projeto
Projeto
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.