LiDAR vs câmera: o que cada sensor entrega em 3D
LiDAR vs câmera e radar: veja o que cada sensor mede, onde cada um é mais forte e como o Hesai AT128P entra na fusão de sensores 3D.
LiDAR vs câmera e radar: veja o que cada sensor mede, onde cada um é mais forte e como o Hesai AT128P entra na fusão de sensores 3D.
Nenhum dos três sensores é “o melhor” de forma isolada. O LiDAR mede a distância de cada ponto com um laser e entrega geometria 3D direta. A câmera entrega cor, textura e texto, mas não mede distância por si só. O radar usa ondas de rádio e mede velocidade com facilidade, mas desenha o mundo com menos detalhe. Quem especifica um sistema de percepção costuma combinar os três, e a pergunta útil é qual informação cada um acrescenta.
Neste guia você vê o que cada sensor mede, onde cada um é mais forte, o que muda com luz e clima e como o Hesai AT128P, um LiDAR semi-solid-state frontal, entra nessa fusão de sensores. Os números do AT128P vêm do site da Hesai Brasil e do manual do usuário (A02-en). São valores típicos de fábrica, sob condições de teste específicas.
Um termo antes de seguir: nuvem de pontos é o conjunto de pontos 3D (distância, ângulo e refletividade) que o LiDAR mede a cada varredura. Fusão de sensores é o processo de combinar as saídas de sensores diferentes em uma única leitura do ambiente.
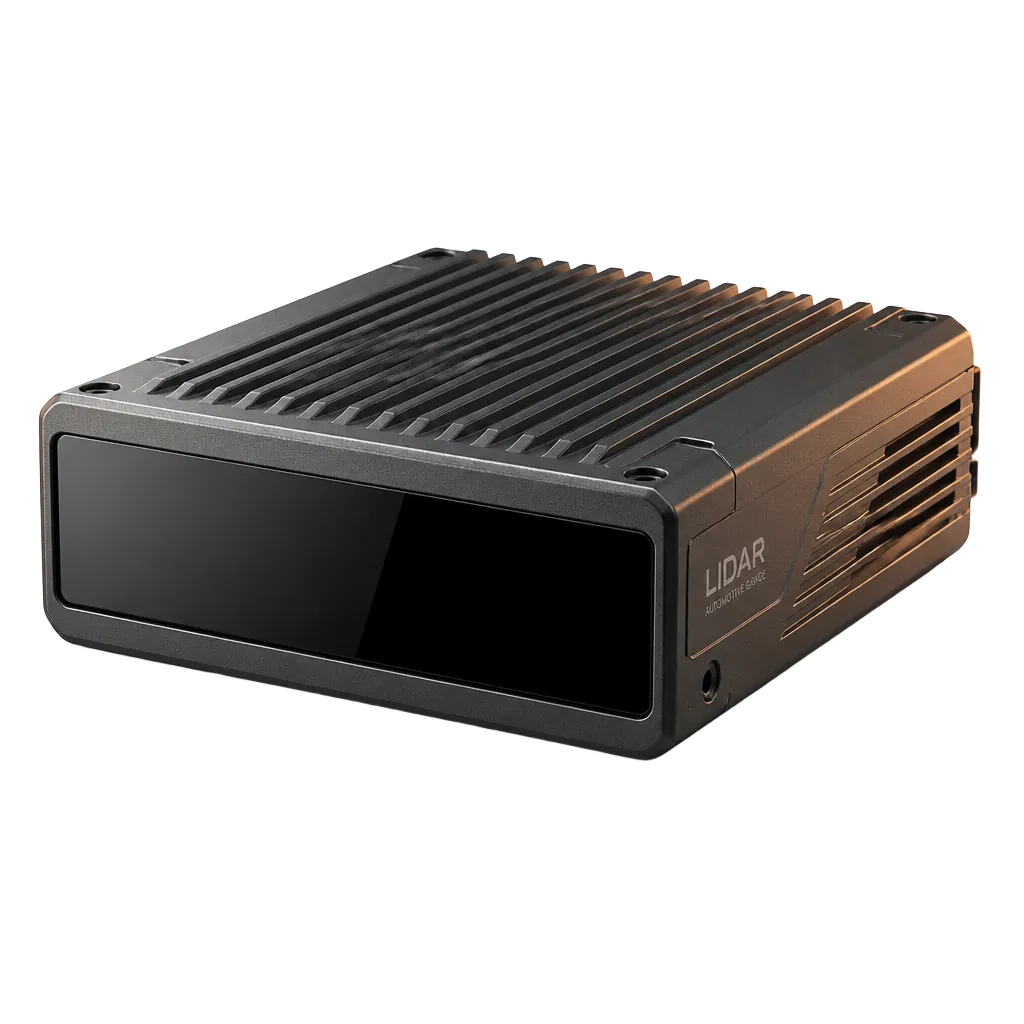
A diferença começa na física. O LiDAR emite pulsos de laser (no AT128P, comprimento de onda de 905 nm, laser Classe 1, seguro para os olhos) e calcula a distância pelo tempo que o pulso leva para voltar. A câmera captura a luz que o ambiente já tem e forma uma imagem 2D. O radar emite ondas de rádio e analisa o eco.
| Característica | LiDAR | Câmera | Radar |
|---|---|---|---|
| O que mede | Distância, ângulo e refletividade de cada ponto | Intensidade de luz e cor por pixel | Distância e velocidade radial a partir do eco de rádio |
| Saída típica | Nuvem de pontos 3D | Imagem 2D | Lista de alvos ou mapa de baixa resolução |
| Profundidade | Medida direta | Estimada (por software ou estéreo) | Medida direta |
| Cor, texto e sinalização | Não lê | Lê | Não lê |
| Dependência de luz ambiente | O sensor emite a própria luz | Alta: depende da luz disponível | Baixa |
| Detalhe de forma | Alto, conforme a resolução angular | Alto no plano da imagem | Em geral menor |
Repare que a tabela fala de tendências gerais e não de números. Cada modelo tem sua própria ficha, e a ficha é que vale na hora de projetar.
Quando o problema é geométrico. Para saber a que distância está um veículo, qual o tamanho de um obstáculo na pista ou se há um objeto baixo no caminho, a medição direta do LiDAR dispensa a estimativa de profundidade. Como o sensor gera a própria luz, a nuvem de pontos também não depende da iluminação do ambiente do mesmo jeito que a imagem de uma câmera.
O vídeo oficial da Hesai abaixo mostra a mesma cena em duas visões, a nuvem de pontos do AT128 e a imagem da câmera, lado a lado. É uma boa forma de enxergar a diferença do que cada sensor registra.
Em tudo o que depende de cor e de símbolo: semáforo, faixa de pista, placa de trânsito, texto, uniforme, etiqueta. O LiDAR mede refletividade, mas não lê cor nem texto. Por isso, projetos de condução assistida e de robótica que precisam interpretar sinalização quase sempre mantêm câmeras no conjunto.
A câmera também tem custo e maturidade de software muito favoráveis para classificação de objetos. O ponto de atenção é a dependência da luz: contraluz, escuridão e mudanças bruscas de iluminação afetam a imagem. Essas são limitações do tipo de sensor, e o desempenho real depende do modelo e do algoritmo usado.
O radar mede a velocidade de um alvo diretamente pelo efeito Doppler (a variação de frequência do eco) e, por usar ondas de rádio, é pouco sensível a condições de luz. Em compensação, em geral entrega menos detalhe angular que o LiDAR, o que dificulta separar objetos próximos ou reconhecer formas. Na prática, ele complementa os outros dois, principalmente para velocidade e para longas distâncias, e a escolha do modelo depende da aplicação.
O Hesai AT128P é um LiDAR frontal de longo alcance na arquitetura semi-solid-state, com espelho oscilante. É pensado para quem precisa de percepção à frente do veículo: ADAS, ônibus e caminhões autônomos e monitoramento de rodovia, segundo a página do modelo no site da Hesai Brasil. Na fusão de sensores, ele cuida da geometria 3D frontal, enquanto câmeras fazem a leitura de cor e sinalização.
| Especificação | Hesai AT128P | Fonte |
|---|---|---|
| Canais | 128 | Manual A02-en |
| Faixa instrumentada | 0,5 a 260 m | Manual A02-en |
| Alcance @10% de refletividade | 1 a 210 m | Manual A02-en |
| FOV horizontal × vertical | 120° × 25,4° (−12,5° a +12,9°) | Manual A02-en |
| Resolução horizontal (campo distante) | 0,1° a 10 Hz | Manual A02-en |
| Taxa de pontos (retorno único) | 1.536.000 pts/s | Manual A02-en |
| Exatidão / precisão | ±5 cm típico / 3 cm (1σ) | Manual A02-en |
| Interface | Ethernet automotiva 1000BASE-T1 | Manual A02-en |
| Sincronização de tempo | PTP (802.1AS), ≤ 1 µs | Manual A02-en |
| Proteção, temperatura | IP6K7 e IP6K9K, −40 °C a 85 °C | Manual A02-en |
| Consumo e peso | 13,5 W e 940 g | Manual A02-en |
Um detalhe que a ficha deixa claro: o alcance de 210 m vale para alvos de 10% de refletividade, e a faixa instrumentada de 260 m é o intervalo físico de medição. Para entender essa diferença, leia o guia sobre como ler o alcance @10% na ficha técnica.
Fusão só funciona se os sensores concordam sobre o tempo e sobre a posição. Dois cuidados valem para qualquer combinação:
Se o sensor for para uma plataforma terrestre de menor porte, vale também ver o post sobre LiDAR em AGV e AMR e a comparação entre os tipos de LiDAR. Para comparar o AT128P com outros modelos, use o comparador do site.
O LiDAR não lê cor nem texto e não substitui uma câmera para sinalização. Ele também não elimina a necessidade de validar o sistema completo: a ficha do sensor declara o que o sensor faz, mas a certificação de segurança funcional e a homologação do projeto final são responsabilidade do integrador. Este texto não faz promessa de certificação ou de desempenho em condições que a ficha não declara.
Para o projeto, o manual do AT128P traz as dimensões, a pinagem, o formato dos pacotes de dados e as condições de teste de cada valor. Baixe o AT128P User Manual (A02-en, PDF) direto no site, sem cadastro. Outros arquivos estão em Materiais.
Não. O LiDAR mede geometria 3D diretamente, mas não lê cor, texto nem sinalização. A combinação com câmera é comum em projetos de ADAS e robótica.
O LiDAR emite a própria luz laser e por isso não depende da iluminação ambiente da mesma forma que uma câmera. O desempenho real depende do modelo e das condições de teste da ficha técnica.
O radar usa ondas de rádio e mede velocidade diretamente, mas em geral com menos detalhe angular. O LiDAR usa laser e entrega uma nuvem de pontos mais densa, com a distância de cada ponto.
210 m a 10% de refletividade, com faixa instrumentada de 0,5 a 260 m, segundo o manual A02-en. O alcance muda com a refletividade do alvo.
Sim. A Hesai fornece drivers oficiais para ROS e ROS 2, além de SDK em C++ e Python, segundo a página do modelo. A saída de dados é por Ethernet automotiva 1000BASE-T1.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, pelo formulário de orçamento ou pelo WhatsApp. Este texto não informa preço, prazo ou estoque.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do AT128P · Falar no WhatsApp
Continue lendo
Automação portuária ataca o maior componente de custo do transporte: o motorista.
Mini LiDAR para robô: compare o Hesai JT128, o JT64P e o JT32 em canais, alcance @10%, FOV,…
LiDAR em robô humanoide: veja o que a série JT entrega e as specs do Hesai JT32 (199,7…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Tutorial
Tutorial
Produto
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.