LiDAR em agricultura de precisão: o que avaliar
LiDAR em agricultura de precisão: veja alcance @10%, IP6K7, peso e consumo do Hesai JT64P e o que avaliar no sensor para uso no campo.
LiDAR em agricultura de precisão: veja alcance @10%, IP6K7, peso e consumo do Hesai JT64P e o que avaliar no sensor para uso no campo.
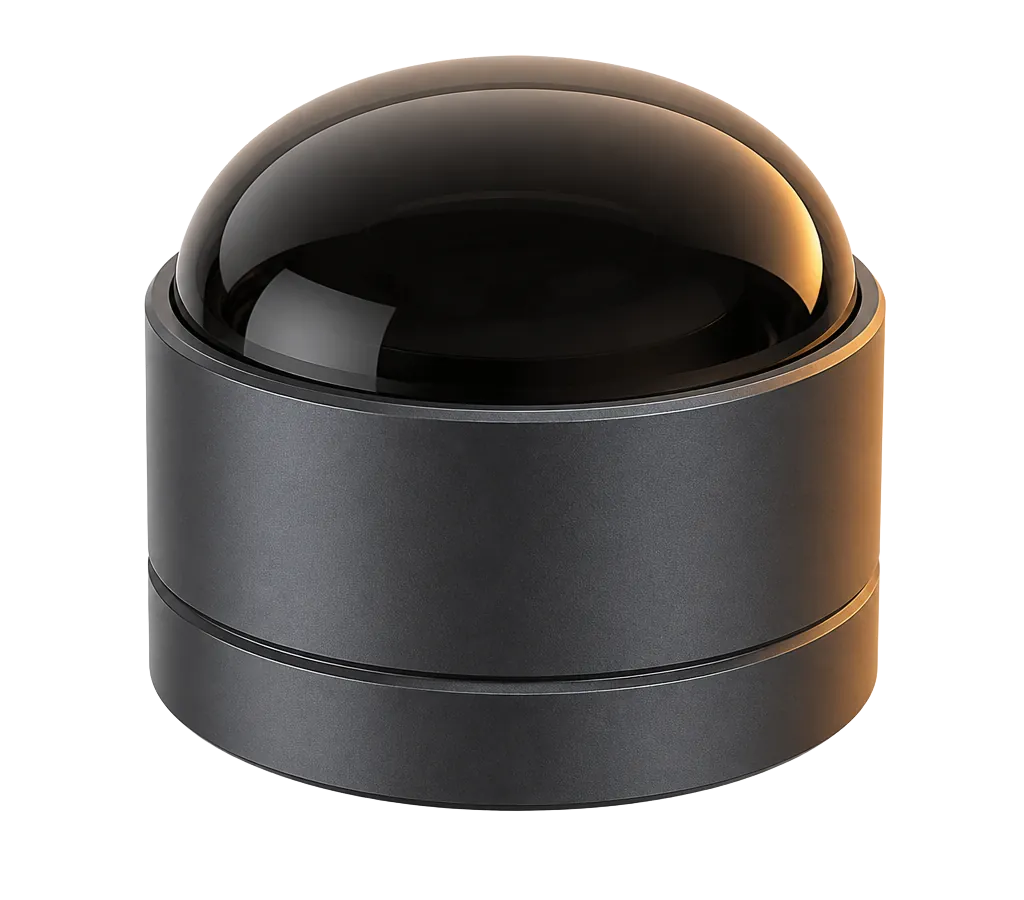
Para LiDAR em agricultura de precisão, o que importa no sensor é pouco glamouroso: resistir a poeira, lama e sol forte, caber no robô ou na máquina sem aumentar o peso, consumir pouco para não encurtar a autonomia e entregar uma nuvem de pontos 3D estável. Um modelo como o Hesai JT64P (64 canais, 20 m de alcance @10%, 360° × 95° de FOV, menos de 265 g e 7,6 W) atende a esse perfil em plataformas pequenas e de custo otimizado, como robôs de monitoramento, de capina ou de manutenção de áreas verdes.
Um aviso de transparência: a Hesai Brasil não publica uma página de solução nem um case agrícola. Este artigo parte das especificações oficiais do JT64P e de critérios gerais de projeto, e deixa claro o que é dado do fabricante e o que é orientação geral. A decisão final sempre depende do teste no seu equipamento e no seu terreno.
Termos rápidos. FOV (campo de visão) é a área que o sensor enxerga. Alcance @10% é a distância medida em um alvo que reflete 10% da luz, a métrica usada para comparar sensores entre fabricantes. IP6K7 é a classificação de proteção contra poeira e imersão temporária em água. Retorno duplo é o modo em que o sensor registra dois ecos de cada pulso de laser, por exemplo o primeiro e o mais forte.
A agricultura de precisão busca atuar no ponto certo, na hora certa e na dose certa. Para isso, a máquina ou o robô precisa saber onde está e o que há ao redor. O GNSS (posicionamento por satélite) resolve boa parte da localização em campo aberto, mas não enxerga obstáculos, e perde qualidade sob copas de árvores, perto de galpões e em estufas. O LiDAR mede a distância até os objetos com pulsos de laser e forma uma nuvem de pontos 3D do entorno.
Em termos práticos, um LiDAR 3D ajuda em tarefas como detectar pessoas, animais e obstáculos no caminho, seguir fileiras de cultivo ou de pomar, estimar a geometria de plantas e acompanhar bordas de talhões e de construções. Essas aplicações são conhecidas na literatura técnica geral; os fabricantes de máquinas decidem como combinar o sensor com câmeras, GNSS e IMU (sensor inercial).
Há também um precedente próximo no site: o post sobre LiDAR em cortadores de grama robóticos mostra como o sensor permite que o robô crie o próprio mapa e dispense o fio-guia no perímetro. É outra área, mas a lógica de navegação autônoma em ambiente aberto é parecida.
Os dados abaixo vêm da página do modelo e do manual JT64P User Manual (J09-en). O sensor é de rotação mecânica, ou seja, as peças de emissão e recepção giram 360° na horizontal.
| Item | JT64P (manual J09-en) |
|---|---|
| Canais | 64 |
| Alcance @10% de refletividade | 20 m (todos os canais) |
| Faixa instrumentada | 0 a 60 m |
| FOV horizontal × vertical | 360° × 95° (de −4,4° a +88,7°) |
| Exatidão / precisão de distância | ±3 cm / 2 cm (típicos) |
| Taxa de pontos | 499.500 pts/s (retorno único) e 999.000 pts/s (retorno duplo) |
| Taxa de quadros | 10 ou 20 Hz |
| Comprimento de onda e classe do laser | 905 nm, Classe 1 (seguro para os olhos) |
| Proteção contra poeira e água | IP6K7 |
| Temperatura de operação | −20 °C a 65 °C |
| Tensão e consumo | DC 9 a 32 V; 7,6 W (típico) |
| Peso e altura | menos de 265 g; 73,05 mm |
| Interface e sincronismo | 100Base-TX; GNSS/PTP |
Dois detalhes pedem atenção. O primeiro é o alcance: 20 m @10% é adequado para navegação de robôs pequenos e de baixa velocidade, mas não para detectar obstáculos a dezenas de metros, como se faria em uma máquina grande em alta velocidade. O segundo é a temperatura: a faixa de operação vai de −20 °C a 65 °C, e o consumo de 7,6 W é típico, medido a 25 °C e 10 Hz.
Estes são os critérios que costumam pesar na escolha, com o que a ficha do JT64P permite concluir em cada um.
Para um panorama de como ler alcance e refletividade, veja o guia Alcance do LiDAR @10%: como ler a ficha técnica.
O canal oficial da Hesai Technology tem um vídeo sobre LiDAR em cortadores de grama robóticos, outra plataforma que navega ao ar livre sem fio-guia. Ele não é de agricultura e não mostra o JT64P, mas ilustra bem como a nuvem de pontos 3D vira percepção para um robô de pequeno porte.
A página do JT64P informa que ele tem o mesmo envelope do JT128 (73,05 mm de altura e a mesma interface mecânica), o que permite trocar de modelo sem redesenhar o suporte. A escolha depende da escala do robô e do alcance de que ele precisa.
| Se o seu projeto… | Considere | Motivo (ficha oficial) |
|---|---|---|
| É um robô pequeno, de custo otimizado e baixa velocidade | Hesai JT64P | 64 canais, 20 m @10%, 7,6 W, menos de 265 g |
| Precisa de mais alcance e mais detalhe na nuvem de pontos | Hesai JT128 | 128 canais e 40 m @10% |
| Precisa de um sensor ainda mais leve e aceita menos canais | Hesai JT32 | 32 canais e 199,7 g (página do modelo); ver manual J11 |
| É uma máquina maior, em velocidade, que precisa enxergar longe | Modelo de maior alcance | Consulte a engenharia: veja os mecânicos 360° na tabela de especificações |
Para ver os três mini LiDARs lado a lado, leia Mini LiDAR para robô: JT128, JT64P ou JT32?. Se o seu projeto usa ROS 2, o guia LiDAR ROS 2: como integrar o Hesai JT128 mostra a rede e o driver oficial, e a página do JT64P informa que a Hesai fornece drivers para ROS e ROS 2.
Baixe o JT64P User Manual (J09-en) para conferir condições de teste, dimensões e interface, e veja os demais arquivos em Materiais. Para comparar modelos, use o comparador ou a tabela de especificações.
Não. Os dois se complementam. O GNSS dá a posição global; o LiDAR enxerga o entorno e funciona onde o sinal de satélite é fraco, como perto de galpões e sob copas. A combinação, com câmera e IMU, é decisão de projeto de cada fabricante.
O manual informa IP6K7: proteção total contra poeira e contra imersão temporária. Isso não dispensa a limpeza da lente nem elimina as restrições do manual, como evitar atmosfera potencialmente explosiva com poeira em alta concentração.
20 m em alvos com 10% de refletividade, segundo o manual. Em alvos mais claros, o alcance é maior, e em alvos escuros ou com poeira no ar, pode ser menor. Faça o teste no seu terreno.
Sim. A página do modelo informa drivers oficiais para ROS e ROS 2 e SDK em C++ e Python, com saída UDP e sincronização por PTP ou GPS.
O site da Hesai Brasil não traz um case agrícola nem uma página de solução para agricultura. Por isso este artigo usa só as especificações oficiais e critérios gerais de projeto.
Pela TrackFY, distribuidora oficial da Hesai no Brasil: proposta em reais, nota fiscal brasileira, garantia de fábrica registrada em nome da sua empresa e suporte de integração em português.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT64P · Falar no WhatsApp
Continue lendo
LiDAR em portos e pátios: veja como o Hesai OT128 apoia o posicionamento de precisão, com alcance @10%,…
Projeto de estudantes da ETH Zürich mostra como o LiDAR 3D pode apoiar a redistribuição autônoma de bicicletas…
LiDAR em robô humanoide: veja o que a série JT entrega e as specs do Hesai JT32 (199,7…
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Projeto
Tecnologia
Evento
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.