Mini LiDAR para robô: JT128, JT64P ou JT32?
Mini LiDAR para robô: compare o Hesai JT128, o JT64P e o JT32 em canais, alcance @10%, FOV, peso e consumo e escolha o modelo certo.
Mini LiDAR para robô: compare o Hesai JT128, o JT64P e o JT32 em canais, alcance @10%, FOV, peso e consumo e escolha o modelo certo.
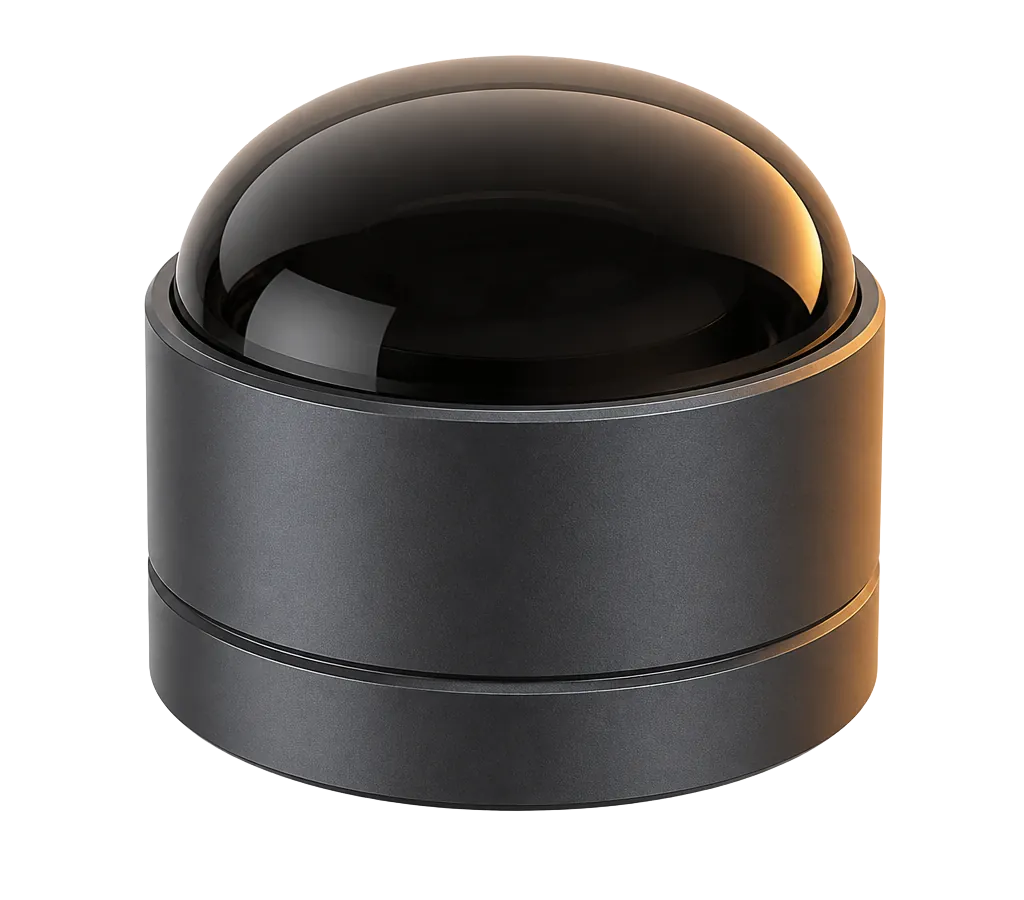
Para a maioria dos robôs móveis, a escolha é esta: o Hesai JT128 é o mais completo (128 canais, 40 m @10% e 1.152.000 pontos por segundo), o Hesai JT64P é a versão de custo otimizado (64 canais, 20 m @10%) e o Hesai JT32 é o mais leve e compacto (32 canais, 40 m @10% na região central, 199,7 g). Os três são mini LiDARs 3D de rotação mecânica, com 360° na horizontal, e todos aparecem na série JT do portfólio da Hesai.
A decisão depende de três coisas: quanto detalhe o robô precisa ver, a que distância e quanto peso e espaço a plataforma suporta. Neste artigo, você vê as diferenças reais entre os três modelos, tiradas das fichas oficiais, e um roteiro simples para escolher o mini LiDAR do seu projeto.
Alguns termos antes de começar. Canais são os feixes de laser empilhados na vertical: quanto mais canais, mais linhas de pontos a nuvem tem. FOV (campo de visão) é a área que o sensor enxerga, na horizontal (H) e na vertical (V). Alcance @10% é a distância medida em um alvo com 10% de refletividade, a métrica usada para comparar sensores. Retorno duplo é o modo em que o sensor registra dois ecos por pulso.
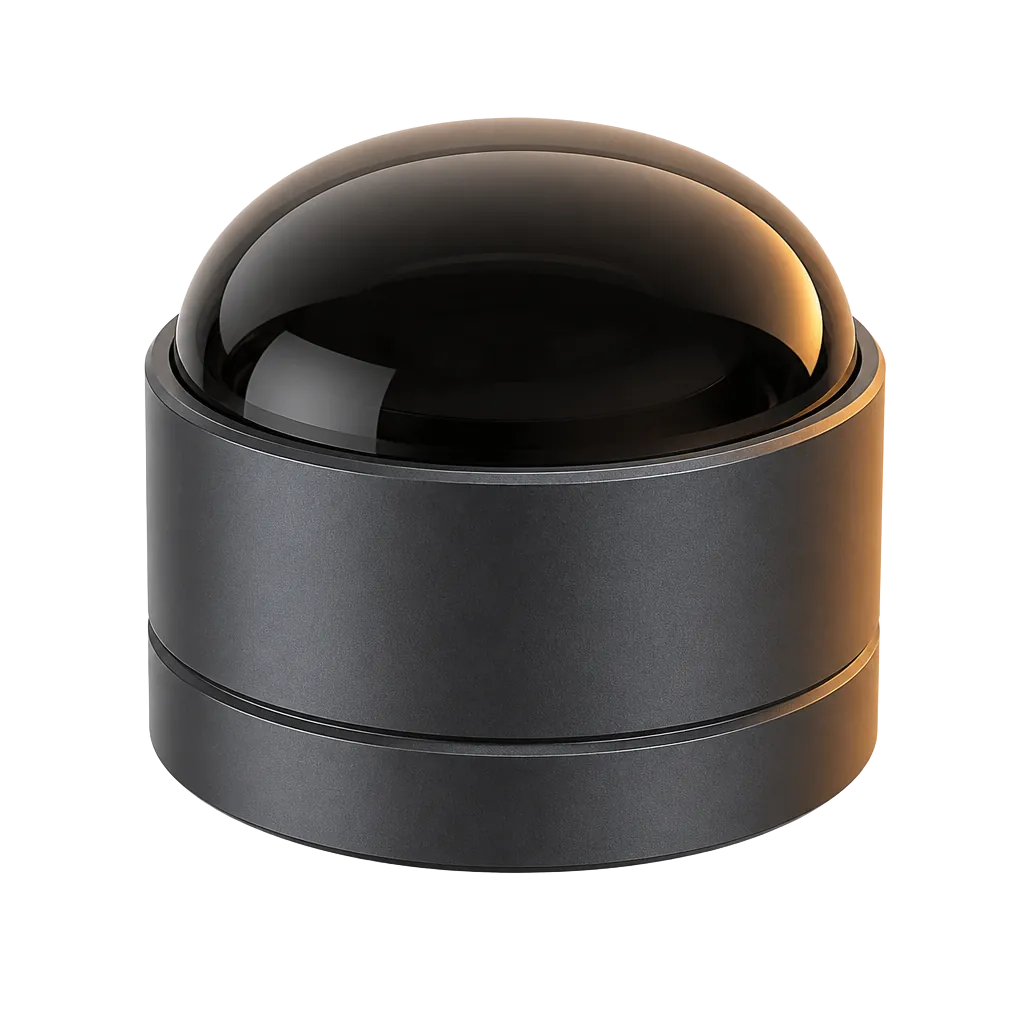
Os três usam a mesma lógica: um módulo pequeno que gira e mede o ambiente a 905 nm, com saída por Ethernet e drivers oficiais para ROS e ROS 2. O que muda é a densidade da nuvem de pontos, o campo de visão vertical, o alcance e o tamanho. A tabela resume os números das páginas de produto do site da Hesai Brasil e da tabela de especificações, que citam os manuais de cada modelo.
| Característica | Hesai JT128 | Hesai JT64P | Hesai JT32 |
|---|---|---|---|
| Canais | 128 | 64 | 32 |
| Alcance @10% | 40 m (todos os canais) | 20 m (todos os canais) | 40 m (canais 9–24); 35 m (demais) |
| Faixa instrumentada | 0 a 60 m | 0 a 60 m | 0,15 a 65 m |
| FOV horizontal | 360° | 360° | 360° |
| FOV vertical | 95° (−4,4° a +90,5°) | 95° (−4,4° a +88,7°) | 42,61° (−10,13° a +32,48°) |
| Taxa de pontos (retorno único) | 1.152.000 pts/s | 499.500 pts/s | 192.000 pts/s |
| Taxa de quadros | 10 / 20 Hz | 10 / 20 Hz | 10 Hz |
| Precisão de distância | ±3 cm (típico) | ±3 cm (típico) | ±3 cm (típico) |
| Alimentação | DC 9 a 32 V | DC 9 a 32 V | DC 12 a 16 V |
| Consumo | 8,4 W | 7,6 W | 7,5 W |
| Peso | < 265 g | < 265 g | 199,7 g |
| Altura | 73,05 mm | 73,05 mm | 64 mm |
| Manual oficial | J01-en | J09-en | J11-en |
Um detalhe que a tabela mostra: o JT128 e o JT64P têm o mesmo FOV vertical aproximado de 95°, a mesma altura de 73,05 mm e o mesmo limite de peso. A página do JT64P destaca que ele usa o mesmo envelope mecânico do JT128, o que permite oferecer duas versões do robô sem redesenhar o suporte. O JT32 é um sensor diferente em formato: mais baixo, mais leve e com a janela vertical bem menor.
A taxa de pontos define a densidade. Em retorno único e 10 Hz, dá para estimar quantos pontos o sensor entrega por volta: o JT128 gera cerca de 115 mil pontos por quadro (1.152.000 ÷ 10), o JT64P cerca de 50 mil (499.500 ÷ 10) e o JT32 cerca de 19 mil (192.000 ÷ 10). Essa conta é nossa, a partir das taxas de ponto das fichas; ela não aparece nas páginas como número pronto.
Na prática, a diferença aparece em objetos pequenos e distantes. Com 128 canais e resolução horizontal de 0,4° a 10 Hz, o JT128 desenha melhor um cabo, uma borda de palete ou uma pessoa de lado. O JT32, com 32 canais e 0,6° a 10 Hz, entrega uma nuvem mais esparsa, suficiente para navegação, mapeamento básico e desvio de obstáculos de maior porte.
O JT64P fica no meio. Ele tem metade dos canais do JT128, mas, segundo a página do modelo, pode operar em retorno duplo: nesse modo a taxa de pontos dobra, o que ajuda em ambientes com poeira, vapor ou telas. A página não diz que o JT128 ou o JT32 não tenham o recurso; para saber o que cada modelo oferece, consulte os manuais.
O JT128 e o JT32 declaram 40 m @10%, e o JT64P declara 20 m @10%. Mas há uma pegadinha: no JT32, os 40 m valem para os canais 9 a 24; nos demais canais o alcance é de 35 m. No JT128 e no JT64P, o valor vale para todos os canais. Para entender melhor por que o alcance só faz sentido com a refletividade, veja o artigo sobre como ler o alcance @10% na ficha técnica.
Para um robô de armazém em velocidade moderada, 20 m podem bastar. Para pátio aberto, ou para reconhecer obstáculos mais cedo, os 40 m dos outros dois modelos dão mais margem.
Escolha o Hesai JT128 quando o robô precisa de mais informação do ambiente. Ele combina 128 canais, 95° de FOV vertical e 1.152.000 pontos por segundo em um corpo de menos de 265 g e 8,4 W de consumo. A Hesai Brasil o apresenta como referência para empilhadeiras autônomas, AGVs e AMRs, porque um único sensor atende navegação, desvio de obstáculos e detecção de altura de carga. Há um exemplo desse uso no artigo sobre LiDAR para AGV e AMR.
O Hesai JT64P faz sentido quando a prioridade é custo e consumo, sem abrir mão do FOV vertical de 95°. Segundo a página do modelo, é a versão de volume para integradores que produzem em série e têm orçamento de BOM (lista de materiais) apertado. Ele consome 7,6 W e aceita de 9 a 32 V, o que o torna compatível com robôs a bateria.
A contrapartida é o alcance de 20 m @10% e uma nuvem com cerca de 43% da taxa de pontos do JT128 (499.500 contra 1.152.000 pontos por segundo). Se o robô opera em ambiente interno, anda em velocidade moderada e as rotas são conhecidas, essa combinação costuma bastar.
O Hesai JT32 é o mais leve dos sensores 360° do portfólio, com 199,7 g, 64 mm de altura e 7,5 W. A Hesai Brasil o posiciona como entrada de linha para prototipagem acadêmica e robôs de serviço, com compatibilidade de software com a família Hesai. Ele alcança 40 m @10% na região central, mas seu FOV vertical é de 42,61° (de −10,13° a +32,48°), bem mais estreito que os 95° dos outros dois.
Esse FOV vertical muda a forma de montar o sensor. O JT32 olha um pouco mais para baixo (−10,13°) do que o JT128 e o JT64P (−4,4°), mas só sobe até +32,48°, enquanto os outros dois chegam perto de +90°. Ou seja, o JT32 não enxerga estruturas acima do robô. Antes de fechar o projeto, simule a cobertura na altura de montagem, com os ângulos do manual.
O JT32 também tem outra faixa de alimentação, de 12 a 16 V, contra 9 a 32 V dos outros dois. Verifique se a bateria e o conversor do robô entregam essa tensão com folga.
Se a dúvida persistir, use o comparador de modelos do site ou o quiz técnico. Para entender como a arquitetura mecânica se compara a outras, leia o guia sobre os tipos de LiDAR: mecânico, semi-solid-state e solid-state. E, se já escolheu o modelo, o guia de integração com ROS 2 mostra como conectar o JT128 do cabo Ethernet à nuvem de pontos.
O canal oficial da Hesai Technology apresenta o JT128 neste vídeo (em inglês).
Antes de fechar o projeto, baixe o manual do modelo: ele traz as condições de teste, a interface elétrica e as dimensões para o suporte. Os arquivos oficiais são o JT128 User Manual (J01-en), o JT64P User Manual (J09-en) e o JT32 User Manual (J11-en). Os modelos 3D e os demais arquivos estão em Materiais. Em todos os casos, as especificações são valores típicos de fábrica sob condições de teste específicas; a certificação e a validação do sistema final são responsabilidade do integrador.
O JT128 tem 128 canais, 40 m @10% e 1.152.000 pts/s. O JT64P tem 64 canais, 20 m @10% e 499.500 pts/s. Os dois compartilham FOV de 360° × 95°, altura de 73,05 mm e peso menor que 265 g. O JT64P consome 7,6 W; o JT128, 8,4 W.
Pode servir para navegação e desvio de obstáculos em plataformas pequenas, mas o FOV vertical de 42,61° é bem menor que os 95° do JT128 e do JT64P. Simule a cobertura na altura de montagem antes de decidir.
Sim. As páginas dos três modelos informam drivers oficiais para ROS e ROS 2, SDK em C++ e Python, saída por UDP e sincronização de tempo por PTP ou GPS.
O Hesai JT32, com 199,7 g, segundo a página do modelo. O JT128 e o JT64P têm menos de 265 g cada.
A página do JT64P informa a mesma altura de 73,05 mm e a mesma interface mecânica do JT128. Confirme as dimensões e os furos de fixação nos manuais antes de projetar o suporte.
Pela TrackFY, distribuidora oficial da Hesai no Brasil, com nota fiscal brasileira, garantia de fábrica registrada e suporte de engenharia em português. Peça uma proposta pelo formulário ou pelo WhatsApp.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT64P · Falar no WhatsApp
Continue lendo
Colaboração entre Bike-Facilities, Ursa Dynamics, FlashEye e Hesai transforma postes e estruturas já instalados em fontes de inteligência…
XT32 vs JT128: compare alcance @10%, FOV, precisão, peso e consumo dos LiDARs Hesai PandarXT32 e JT128 e…
Feira de IA em Xangai marcou o posicionamento da empresa em inteligência espacial.
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Produto
Produto
Produto
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.