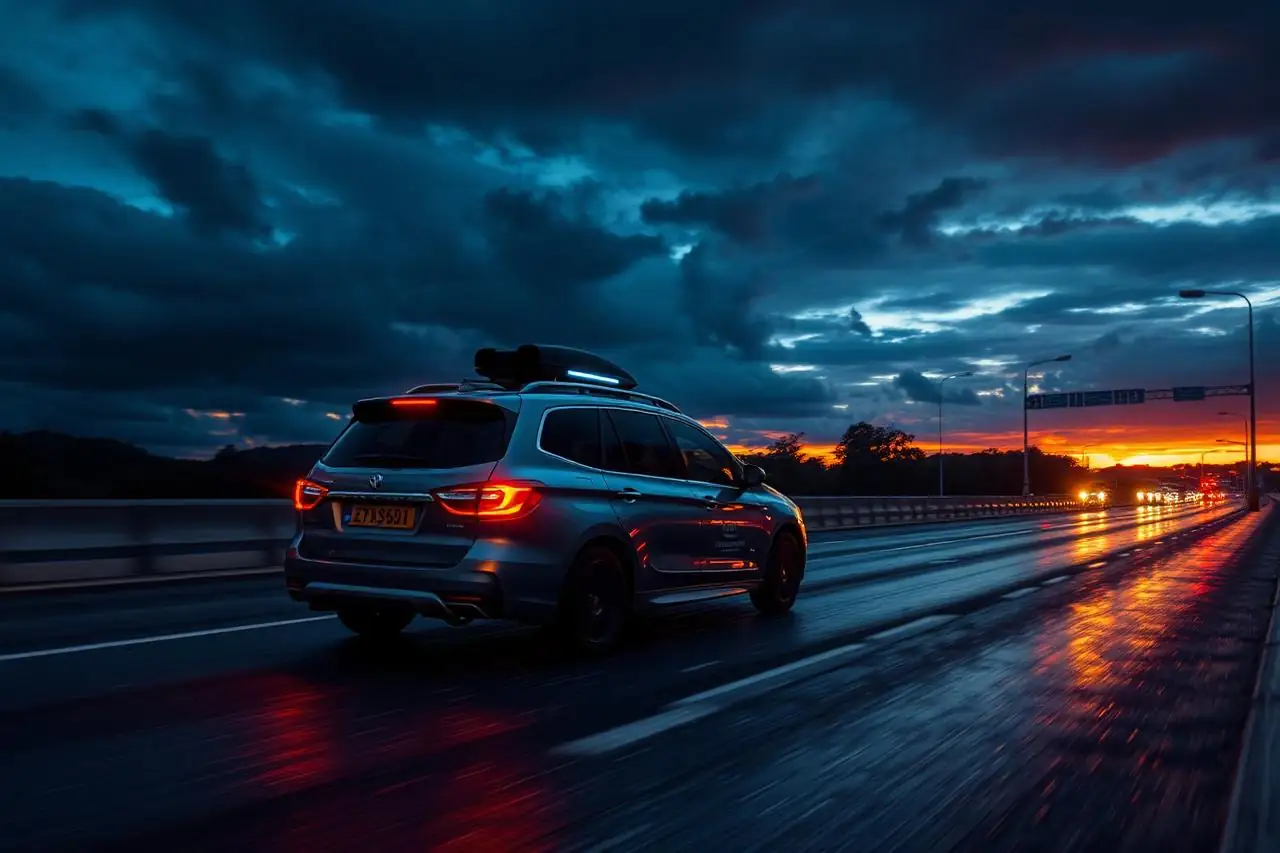
Câmeras perdem desempenho em contraluz, chuva, neblina e escuridão total, e o radar tem resolução baixa para classificar o que está à frente. São justamente as condições em que uma decisão de frenagem não pode falhar.
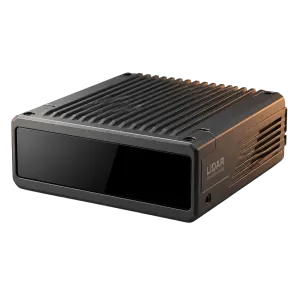
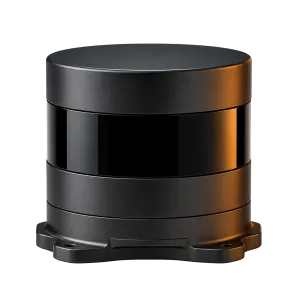
O LiDAR mede a distância de cada ponto diretamente, com luz própria, e entrega a geometria da cena de dia ou de noite. Na frente do veículo, o AT128P e o ATX cobrem 120° com 200 m ou mais de alcance a 10% de refletividade. Nas laterais e nos cantos, o QT128 elimina o ponto cego com 360° × 105,2°.
Os sensores sincronizam por PTP ou GPS com câmeras, radar e GNSS/IMU, o que permite a fusão sensorial no mesmo referencial de tempo. A TrackFY apoia a especificação da arquitetura de sensores e a validação em pista.