O problema

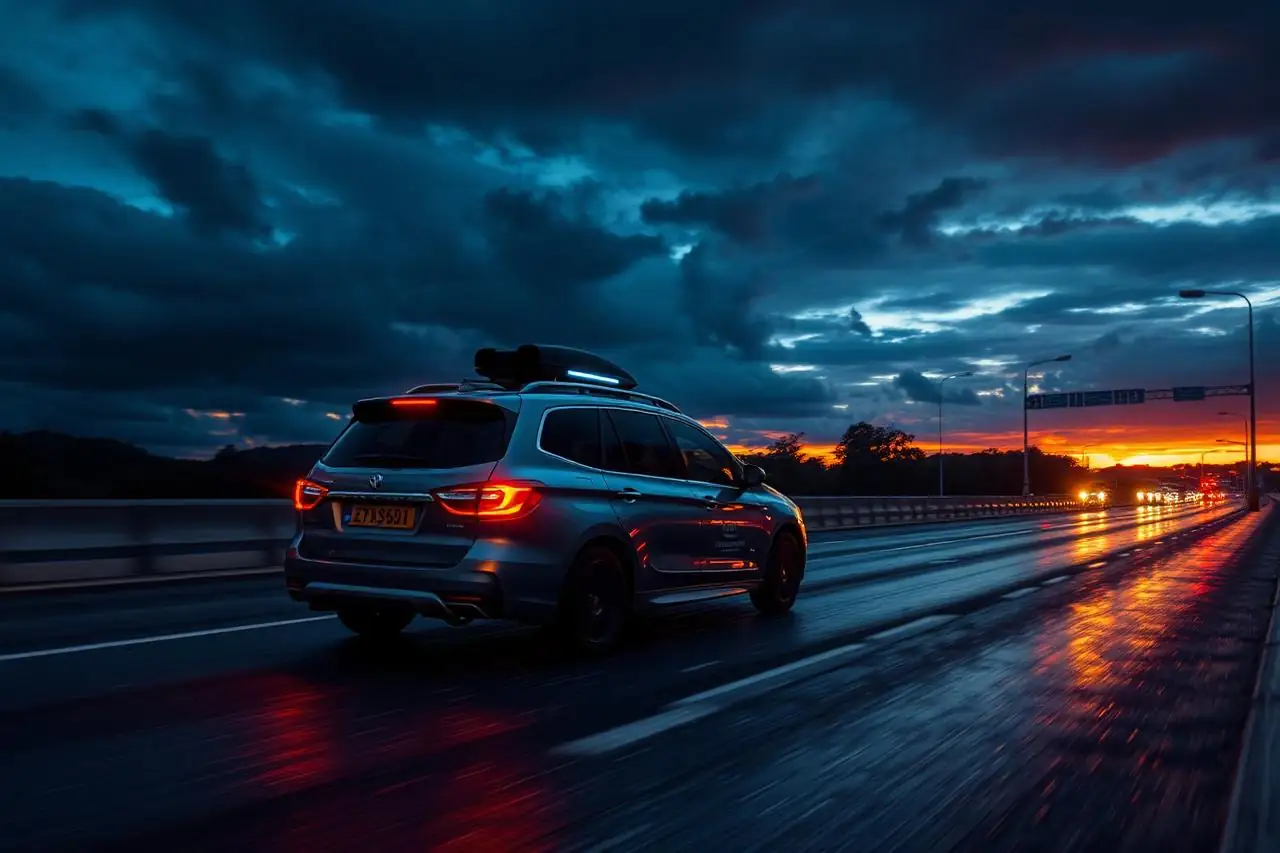
Câmeras degradam em contraluz, chuva e escuridão total — exatamente as condições em que a decisão de frenagem não pode falhar.

A tecnologia

LiDAR frontal de longo alcance combinado com sensor de curta distância entrega detecção métrica independente de iluminação, com sincronização PTP para fusão sensorial.

Câmeras perdem desempenho em contraluz, chuva, neblina e escuridão total, e o radar tem resolução baixa para classificar o que está à frente. São justamente as condições em que uma decisão de frenagem não pode falhar.

O LiDAR mede a distância de cada ponto diretamente, com luz própria, e entrega a geometria da cena de dia ou de noite. Na frente do veículo, o AT128P e o ATX cobrem 120° com 200 m ou mais de alcance a 10% de refletividade. Nas laterais e nos cantos, o QT128 elimina o ponto cego com 360° × 105,2°.

Os sensores sincronizam por PTP ou GPS com câmeras, radar e GNSS/IMU, o que permite a fusão sensorial no mesmo referencial de tempo. A TrackFY apoia a especificação da arquitetura de sensores e a validação em pista.
Veículos autônomos e ADAS

Entregáveis

O que o projeto entrega

  • Percepção frontal de longo alcance
  • Cobertura de ponto cego
  • Fusão sincronizada por PTP
  • Validação de cenário em pista

Modelos indicados

Sensores Hesai para veículos autônomos e ADAS

Comparar modelos
Semi-solid-state LiDAR Hesai AT128P

AT128P

LiDAR frontal de longo alcance com 260 m instrumentados e 1,53 M pts/s.

128
Canais
210 m
@10%
1.536 k
pts/s
Semi-solid-state LiDAR Hesai ATX

ATX

355 g e 10 W com 200 m de alcance: o LiDAR frontal ultracompacto.

116
Canais
200 m
@10%
1.740 k
pts/s
Mecânico 360° LiDAR Hesai QT128

QT128

FOV vertical de 105,2° para curta distância e eliminação de pontos cegos.

128
Canais
20 m
@10%
864 k
pts/s

Cases

Onde essa aplicação já está funcionando

Mineração

Consciência situacional em manobra de equipamento pesado

FTX-140 solid-state nas laterais para proximidade e QT128 para cobertura 360° próxima da máquina.

Zero peça móvel nos pontos de maior vibração e ponto cego de manobra coberto.

Mobilidade autônoma

Percepção frontal independente de iluminação em via pública

AT128P frontal de longo alcance sincronizado por PTP com sensores de curta distância.

Detecção métrica a até 260 m, sem dependência de condição de luz.

Perguntas frequentes

Dúvidas sobre LiDAR para veículos autônomos e ADAS

Por que usar LiDAR se o veículo já tem câmera e radar?

Porque o LiDAR mede a distância diretamente e não depende de iluminação. Ele cobre as condições em que a câmera falha e dá redundância à percepção, um requisito cada vez mais comum em autonomia de nível 3.

AT128P ou ATX?

Os dois são LiDARs frontais com 120° de FOV horizontal. O AT128P tem 210 m de alcance e 25,4° de FOV vertical. O ATX mantém 200 m em 355 g e 10 W, para instalação compacta em projetos de série.

Como cobrir o ponto cego ao redor do veículo?

Com sensores de curta distância e campo vertical amplo nos cantos e laterais, como o QT128 (360° × 105,2°). O número e a posição dos sensores dependem da carroceria e são definidos no projeto.

Como sincronizar o LiDAR com câmeras e GNSS?

Os sensores Hesai aceitam sincronização por PTP e por GPS (PPS + NMEA). Assim cada ponto sai com carimbo de tempo no mesmo referencial dos demais sensores do veículo.

Orçamento

Descreva o cenário e receba a indicação técnica

  • Modelo e quantidade indicados com justificativa técnica
  • Preço em reais com tributos e nota fiscal brasileira
  • Garantia de fábrica registrada em nome da sua empresa
  • Suporte de integração em português, sem custo adicional

LiDAR Hesai em ação

Veja os sensores funcionando

Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.

Ver galeria completa

Produto

Hesai AT128 — nuvem de pontos comparada à visão da câmera

Projeto

Aplicações fixas confiáveis e com privacidade preservada usando LiDAR 3D Hesai

Projeto

O poder do LiDAR — AT128 melhora o desempenho noturno da condução inteligente

WhatsApp