LiDAR para AGV e AMR: o que o scanner 2D não enxerga
LiDAR para AGV e AMR: veja o que o scanner 2D não enxerga e como o Hesai JT128, o JT64P e o FTX-180 cobrem piso, obstáculos e carga.
LiDAR para AGV e AMR: veja o que o scanner 2D não enxerga e como o Hesai JT128, o JT64P e o FTX-180 cobrem piso, obstáculos e carga.
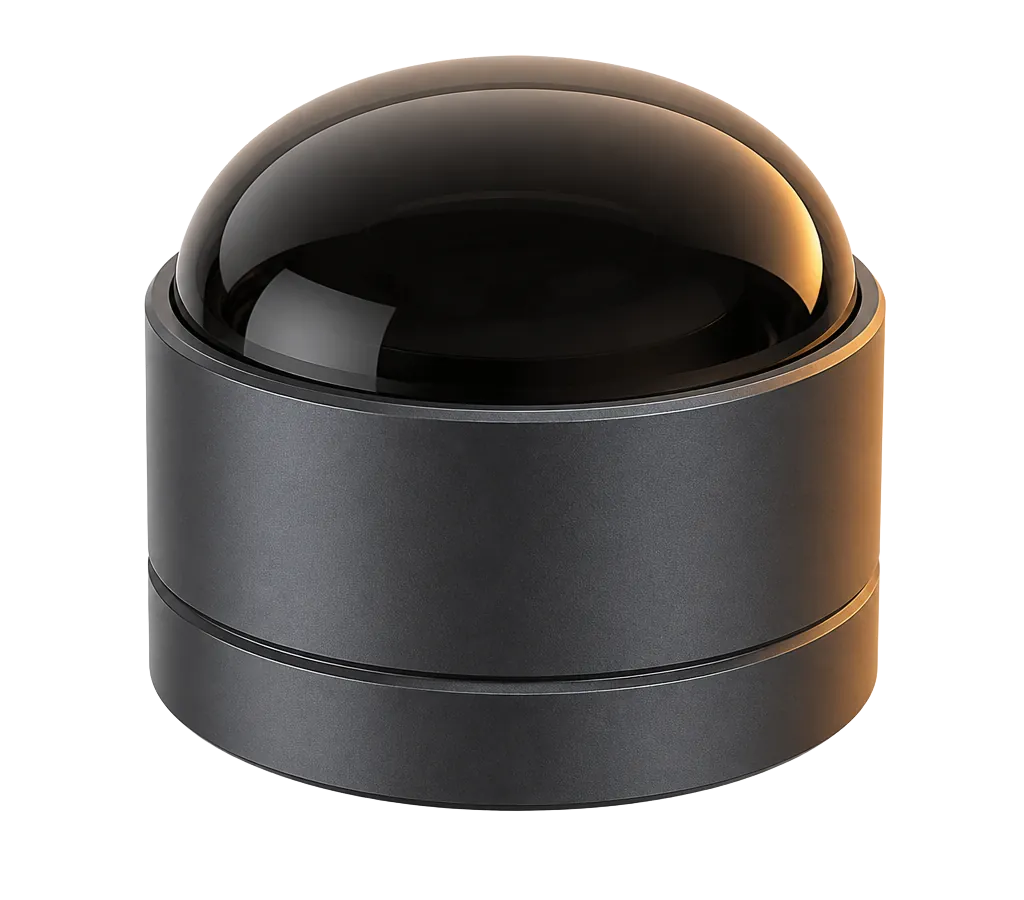
O scanner 2D lê um único plano horizontal na altura em que foi instalado. Tudo o que está acima ou abaixo desse plano é invisível para o AGV ou AMR: o garfo de outra empilhadeira, uma carga saliente na prateleira, o tampo de uma mesa, uma pessoa abaixada. Um LiDAR 3D resolve isso porque mede o espaço em volta do robô em três dimensões. Um único Hesai JT128 no topo da plataforma cobre 360° na horizontal e 95° na vertical, e vê o piso, o caminho e a estrutura acima do robô ao mesmo tempo.
Na prática, isso muda o que o robô consegue fazer com um só sensor: navegar por mapa 3D (SLAM), desviar de obstáculos suspensos e reconhecer a carga. Neste artigo, você vê onde o scanner 2D falha, quais modelos Hesai são indicados para AGVs e AMRs, como escolher entre eles e o que a ficha técnica permite (e não permite) concluir sobre segurança.
Alguns termos antes de começar. AGV (veículo guiado automaticamente) segue rotas definidas; AMR (robô móvel autônomo) decide a própria rota. FOV (campo de visão) é a área que o sensor enxerga. SLAM é a técnica que cria o mapa do ambiente enquanto o robô se localiza nele. Alcance @10% é a distância medida em um alvo com 10% de refletividade, a métrica usada para comparar sensores entre fabricantes.
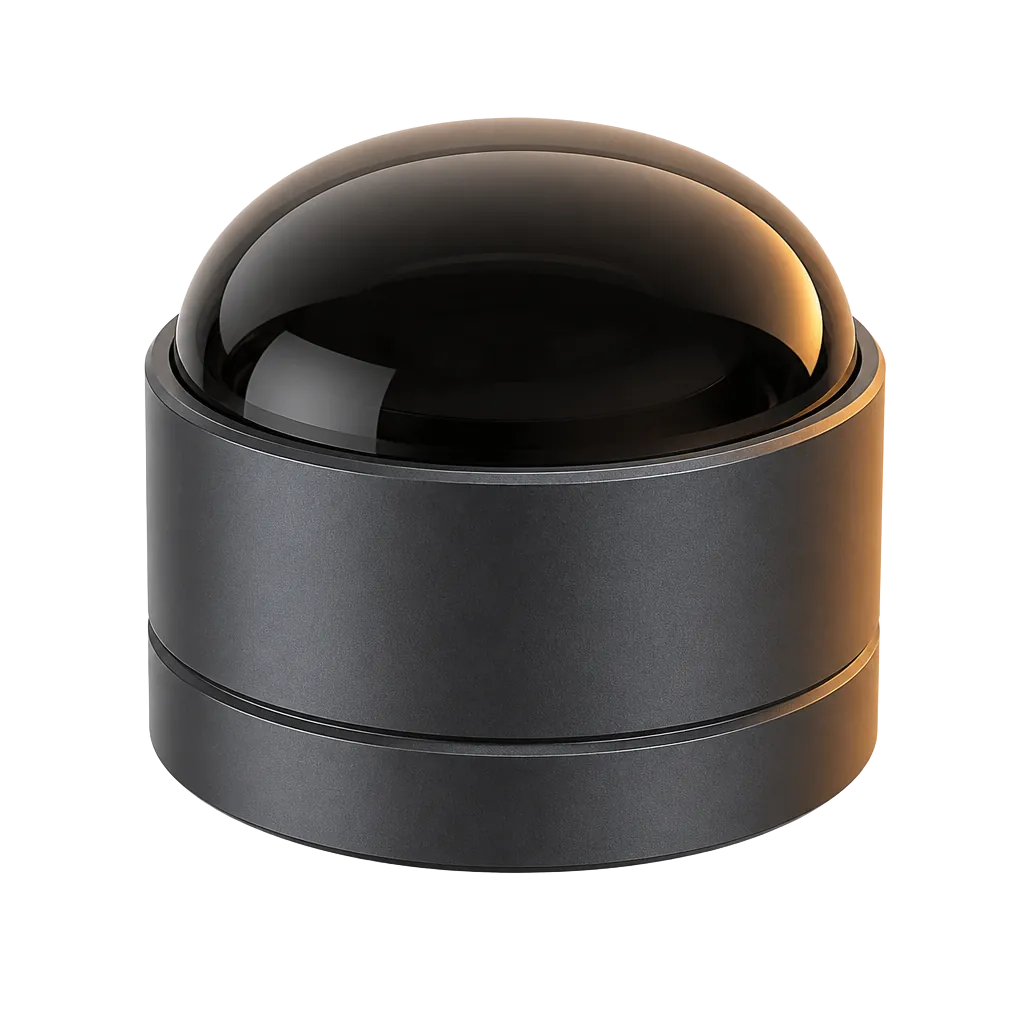
O scanner 2D é uma ótima ferramenta para localização em plano e para zonas de proteção, e por isso está em milhares de robôs. O limite é geométrico: ele mede uma “fatia” do ambiente. Quando a situação real sai dessa fatia, o robô fica sem informação. É aí que aparecem as paradas de emergência sem explicação e as colisões que o sistema “não viu”.
O mesmo raciocínio aparece na página da solução de robótica móvel, AGV e AMR da Hesai Brasil: um LiDAR 3D hiper-hemisférico entrega navegação, desvio e detecção de carga com um só sensor.
Um LiDAR 3D emite pulsos de laser em várias direções e mede o tempo de retorno de cada um. O resultado é uma nuvem de pontos: um conjunto de pontos 3D que representa o ambiente a cada volta do sensor. Em vez de uma linha, o robô passa a ter um volume.
| Critério | Scanner 2D | LiDAR 3D hiper-hemisférico (série JT) |
|---|---|---|
| O que mede | Um plano horizontal | Volume em torno do robô (360° × 95° nos modelos JT) |
| Obstáculo suspenso | Só se cruzar o plano | Pode ser detectado acima e abaixo do plano do robô |
| Detecção de carga e palete | Limitada ao contorno no plano | Possível pela nuvem de pontos 3D |
| Mapa para navegação | Mapa 2D | Mapa 3D (SLAM 3D) ou projeção em 2D, conforme a pilha de navegação |
| Função de segurança certificada | Existem modelos certificados para essa função | O LiDAR 3D complementa; a certificação do sistema é do integrador |
Isso não significa que o LiDAR 3D substitui tudo. Veja o ponto sobre segurança mais adiante: ele soma percepção, não troca o scanner de segurança.
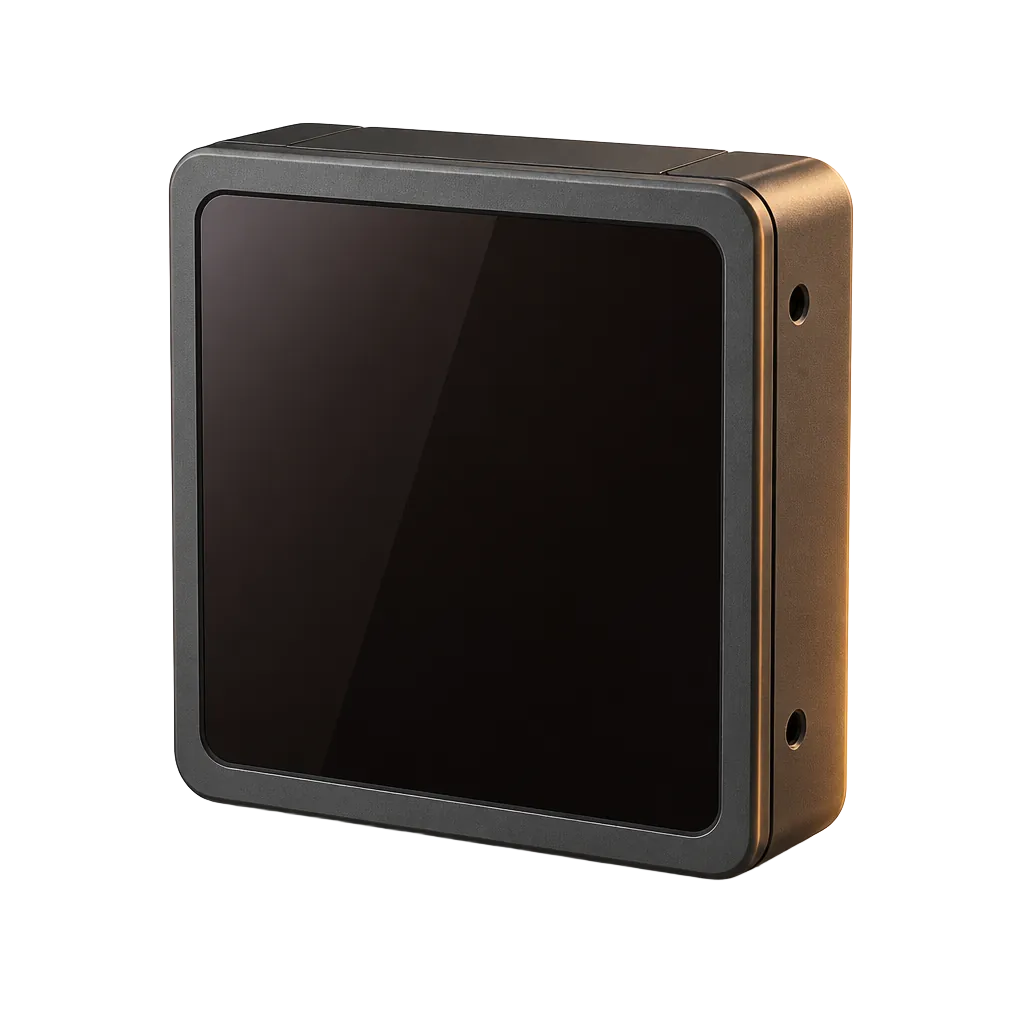
A Hesai Brasil indica três modelos para robótica móvel: o JT128, o JT64P e o FTX-180. Os dois primeiros são mecânicos 360° e compactos. O FTX-180 é solid-state (sem peças móveis) e olha para a frente, a traseira ou a doca.
| Especificação | Hesai JT128 | Hesai JT64P | Hesai FTX-180 |
|---|---|---|---|
| Arquitetura | Mecânico 360° | Mecânico 360° | Solid-state |
| Canais | 128 | 64 | Não se aplica (solid-state) |
| Alcance @10% | 40 m | 20 m | 20 m (sub-FOV central) |
| FOV (H × V) | 360° × 95° (-4,4° a +90,5°) | 360° × 95° (-4,4° a +88,7°) | 180° × 140° |
| Taxa de pontos (retorno único) | 1.152.000 pts/s | 499.500 pts/s | ≈ 492.000 pts/s |
| Consumo | 8,4 W | 7,6 W | < 6 W |
| Peso | < 265 g | < 265 g | 180 g |
| Precisão de distância | ±3 cm (típico) | ±3 cm (típico) | Ver manual |
Dois detalhes ajudam no projeto de um robô a bateria. Primeiro, o JT128 e o JT64P pesam menos de 265 g e consomem 8,4 W e 7,6 W, respectivamente, valores que cabem no orçamento de energia de uma plataforma móvel. Segundo, a tensão de entrada de 9 a 32 V DC dos dois modelos JT cobre os barramentos comuns de robôs a bateria, mas confirme sempre no manual do seu modelo.
A escolha depende do que o robô precisa enxergar e a que distância. Como regra de partida, usando só os dados das fichas:
Quantos sensores o AMR precisa? Em muitos robôs, um JT128 ou um JT64P no topo cobre 360° × 95° sozinho. Plataformas longas, ou com carga que bloqueia a visão, podem precisar de um segundo sensor. A quantidade final sai do desenho da plataforma, e a engenharia da TrackFY ajuda nessa conta.
O canal oficial da Hesai Technology mostra o JT128 em aplicações de empilhadeiras autônomas, AGVs e AMRs. Vale assistir para ver como a nuvem de pontos 3D descreve o ambiente ao redor do robô.
A Hesai Brasil descreve, sem identificar o cliente, um case de AMRs de armazém que trocaram o scanner 2D por LiDAR 3D hemisférico, com o JT128 embarcado em cada robô e fusão do plano de piso com a estrutura suspensa. O resultado citado é a detecção de obstáculos suspensos e um único sensor cobrindo navegação, desvio e carga. A página não traz números desse case, e este artigo também não os inventa.
Fora do Brasil, o JT128 também aparece em outros contextos de robótica, como nos robôs humanoides da Unitree. São cases do fabricante e de parceiros, não clientes brasileiros.
Nem sempre, e este ponto merece cuidado. Em muitas aplicações, o scanner de segurança certificado continua obrigatório pelas normas de segurança de máquinas. O LiDAR 3D complementa: cobre navegação, obstáculos fora do plano do scanner e detecção de carga. A Hesai Brasil afirma isso em sua própria página de robótica móvel, e a engenharia da TrackFY avalia cada caso.
A ficha do sensor diz o que o sensor mede; ela não certifica o projeto do cliente. A validação de segurança funcional do robô inteiro, com as normas aplicáveis à sua máquina, é responsabilidade do integrador.
A Hesai fornece drivers oficiais para ROS e ROS 2 e SDK em C++ e Python, com saída de dados por UDP e sincronização de tempo por PTP ou GPS. Isso significa que a nuvem de pontos chega aos pacotes de SLAM e navegação que o robô já usa. Se você ainda não tem esse caminho, comece pela seção de drivers e SDK na página do JT128.
Antes de fechar o projeto, baixe o manual do modelo: ele traz as condições de teste, a interface elétrica e as dimensões para o suporte. O JT128 User Manual (J01-en) e os demais arquivos estão em Materiais. Para comparar modelos lado a lado, use o comparador ou a tabela de especificações; se preferir uma indicação guiada, o quiz técnico ajuda.
Para navegação, desvio de obstáculos e detecção de carga, o LiDAR 3D traz mais informação do que um plano único. Para funções de segurança certificadas, o scanner de segurança certificado costuma continuar sendo exigido pelas normas de segurança de máquinas. O LiDAR 3D complementa essas funções.
O JT128 alcança 40 m em alvos com 10% de refletividade (valor típico de fábrica, segundo o manual J01). Em alvos mais claros, o alcance é maior; confira as condições no manual.
Os dois têm corpo de menos de 265 g e FOV de 360° × 95°. O JT128 tem 128 canais e 40 m @10%; o JT64P tem 64 canais e 20 m @10%. Para ambiente interno de custo otimizado, o JT64P é a opção indicada pela Hesai Brasil; para mais detalhe e alcance, o JT128.
Quando a forma da plataforma ou a carga bloqueia a visão do sensor do topo, como na frente, na traseira ou na doca. O FTX-180 cobre 180° × 140° sem peças móveis, com alcance de 20 m @10% no sub-FOV central.
Sim. A Hesai fornece drivers oficiais para ROS e ROS 2 e SDK em C++ e Python, com sincronização de tempo por PTP ou GPS. A TrackFY acompanha a integração, desde o posicionamento até a primeira aquisição de nuvem de pontos.
Hesai Brasil — Distribuidor Oficial (TrackFY)
Nota fiscal brasileira, garantia de fábrica registrada, manutenção credenciada e suporte de engenharia em português, da especificação à integração.
👉 Conheça todos os sensores em hesaitech.com.br · Solicitar orçamento do JT128 · Falar no WhatsApp
Continue lendo
Percepção 3D substitui o operador em frentes de lavra com poeira densa e temperatura extrema.
Modelos da linha Mammotion LUBA navegam e mapeiam o terreno sem cabo de perímetro.
Veículos autônomos da WeRide entraram em operação na plataforma da Uber com percepção Hesai.
LiDAR Hesai em ação
Demonstrações de nuvem de pontos, projetos reais e integrações registradas pelo canal oficial da Hesai Technology.
Tecnologia
Produto
Produto
Escolha quais categorias de cookies você permite. Você pode mudar de ideia quando quiser, pelo link "Preferências de cookies" no rodapé do site. Política de Privacidade.
Mantêm o site seguro e funcionando: proteção contra spam nos formulários, segurança e o registro da sua escolha de cookies.
Ajudam a entender quais páginas são mais úteis e como melhorar o site (ferramentas de análise, como o Google Analytics). Podem incluir cookies _ga.
Permitem medir campanhas do Google Ads e lembrar de qual anúncio você veio, para atendermos melhor o seu contato. Podem incluir cookies _gcl_* e tf_attr.